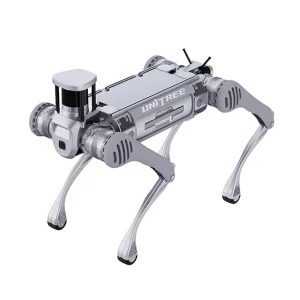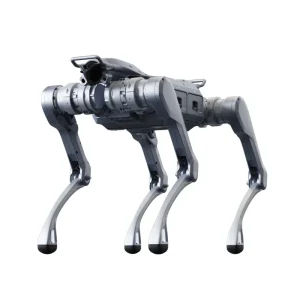






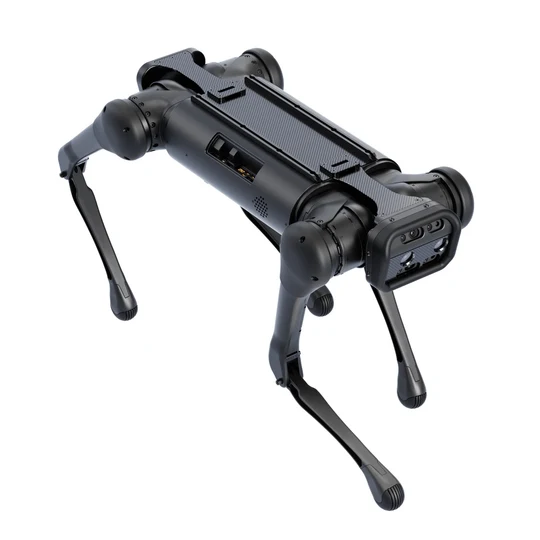
Robot 4 chân đa năng Unitree Aliengo cho nghiên cứu, phát triển và ứng dụng công nghiệp
Hậu mãi
- Bảo hành chính hãng
- Liên hệ để nhận báo giá ưu đãi cho đại lý và cộng tác viên
- Liên hệ ngay để kiểm tra tồn kho và đặt hàng
Thông số kỹ thuật
Bài viết chi tiết
Unitree Aliengo

Công nghệ và tính năng nổi bật
- Hệ thống thị giác cảm biến độ sâu đa góc nhìn
- Khả năng vận động mạnh mẽ, bứt phá
- Khả năng thích ứng với địa hình phức tạp
- Thời gian hoạt động dài, tải trọng lớn
- Đa dạng cổng kết nối và khe cắm mở rộng
- Thiết kế tích hợp
- Khả năng bảo vệ cao cấp
- Hệ thống làm mát thông minh bằng không khí
Khả năng vận động vượt trội với 12 động cơ servo hiệu suất cao
Được trang bị 12 động cơ servo hiệu suất cao, robot có khả năng thực hiện nhiều chuyển động linh hoạt như chạy nhanh, chạy lùi, di chuyển ngang, xoay tại chỗ, bò, lăn, nhảy, vượt và tránh chướng ngại vật, tự đứng dậy sau khi ngã cũng như di chuyển trên dốc và cầu thang.
Với tốc độ di chuyển tối đa trên 1,5 m/s, robot có khả năng vận hành nhanh nhẹn và linh hoạt trong nhiều tình huống. Thân robot được thiết kế với khả năng chống va đập tốt, giúp chịu được tác động khi chạy, nhảy, va chạm hoặc ngã.
Độ ổn định cao
Robot có khả năng nhanh chóng điều chỉnh tư thế khi chịu tác động từ bên ngoài, giúp duy trì sự cân bằng và vận hành ổn định.
Khả năng mở rộng linh hoạt
Hệ thống điều khiển phần mềm cung cấp giao diện ở cả cấp cao và cấp thấp, hỗ trợ C/C++, ROS,… Người dùng có thể truy cập dữ liệu từ các cảm biến, đồng thời điều khiển độc lập từng động cơ hoặc từng chân robot, thuận tiện cho việc phát triển và tích hợp các ứng dụng riêng.

Công nghệ điều khiển lực kết hợp tại khớp
Robot có khả năng điều khiển chính xác tư thế và vị trí trên cả 3 trục, nhờ đó thích ứng linh hoạt với nhiều địa hình khác nhau. Robot vẫn có thể di chuyển ổn định trên các bề mặt gồ ghề, đường sỏi đá và địa hình cỏ.
Đa dạng cổng kết nối, dễ dàng mở rộng
Phiên bản dành cho nhà phát triển được tích hợp sẵn máy tính trên robot và cung cấp nhiều giao diện kết nối, cho phép người dùng dễ dàng tích hợp thêm các thiết bị và mô-đun bên ngoài như camera, LiDAR, cánh tay robot, GPS,… để phát triển các ứng dụng và chức năng điều khiển riêng.

Hệ thống cảm biến thị giác độ sâu đa góc nhìn
Robot được trang bị 2 bộ camera độ sâu sử dụng Global Shutter và góc nhìn rộng, cho khoảng cách cảm biến tối thiểu chỉ 0,11 m cùng độ phân giải độ sâu lên đến 1280 × 720.
Bên cạnh đó, 1 bộ camera đo chuyển động được tích hợp công nghệ V-SLAM tối ưu, với sai số khép vòng dưới 1% và độ trễ phản hồi dưới 6 ms. Ống kính mắt cá với góc nhìn gần bán cầu 163° giúp hệ thống duy trì khả năng theo dõi ổn định, ngay cả khi robot di chuyển với tốc độ cao.
Đánh giá sản phẩm
Chưa có đánh giá nào dành cho sản phẩm này