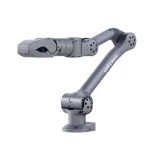






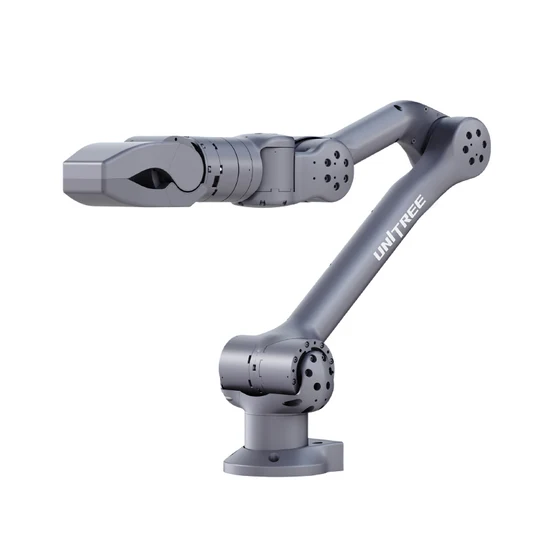
Unitree Z1 – Cánh tay robot 6 trục cho tự động hóa và ứng dụng nghiên cứu
Liên hệ
Hậu mãi
- Bảo hành chính hãng
- Liên hệ để nhận báo giá ưu đãi cho đại lý và cộng tác viên
- Liên hệ ngay để kiểm tra tồn kho và đặt hàng
Thông số kỹ thuật
Model
Unitree Z1
Số trục / Bậc tự do (DOF)
6 trục (6-Axis)
Tầm với tối đa
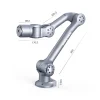
740 mm
Trọng lượng
Z1 AIR: 4.3 kg ; Z1 PRO: 4.5 kg
Tải trọng định mức
Z1 AIR: 2 kg ; Z1 PRO: ≥ 3 kg
Độ lặp lại
~ 0.1 mm
Nguồn cấp yêu cầu
24V DC, Dòng điện > 20A
Công suất cực đại
MAX 500W
Cổng giao tiếp
Ethernet
Hệ điều hành tương thích
Ubuntu (hỗ trợ SDK ROS / C++ / Python)
Phản hồi lực & Phát hiện va chạm
Có hỗ trợ
Giao diện điều khiển
Điều khiển Vị trí + Lực
Bài viết chi tiết
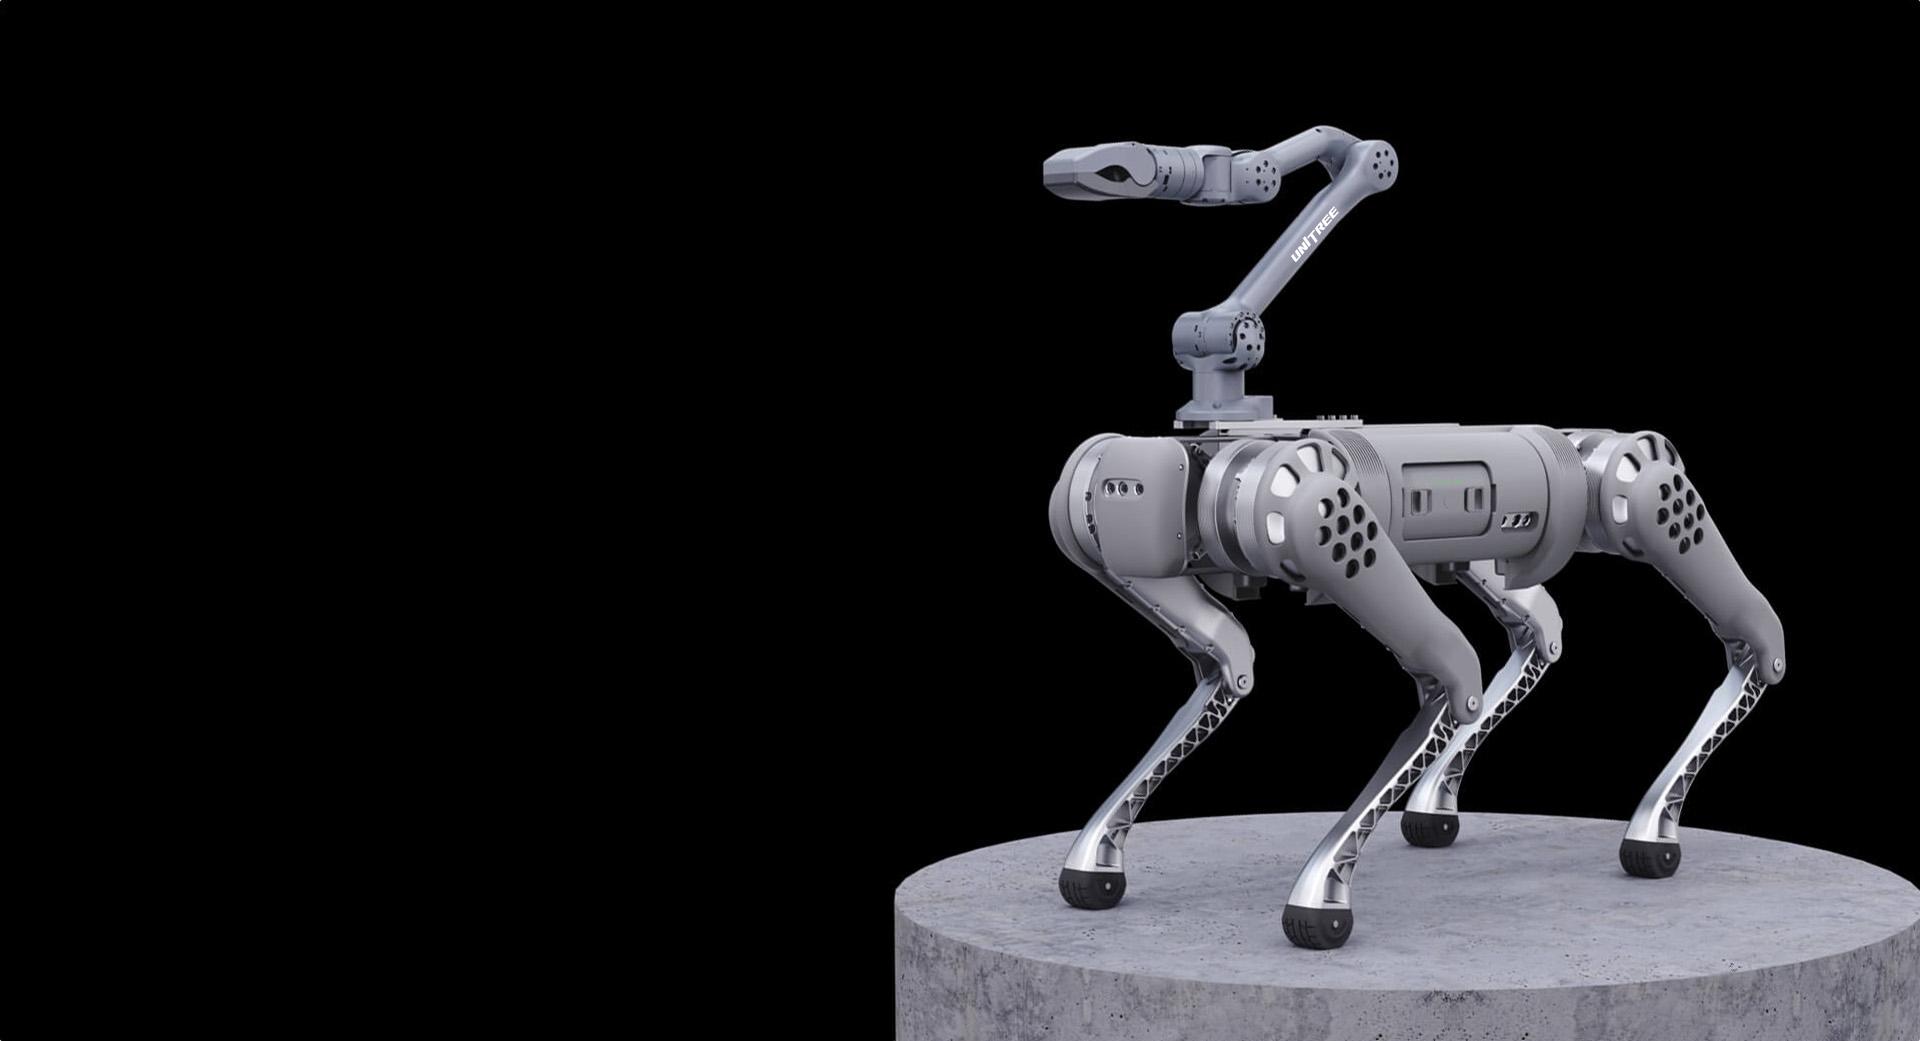
Sự kết hợp hoàn hảo – Tương thích nền tảng di động và đa dạng kịch bản ứng dụng
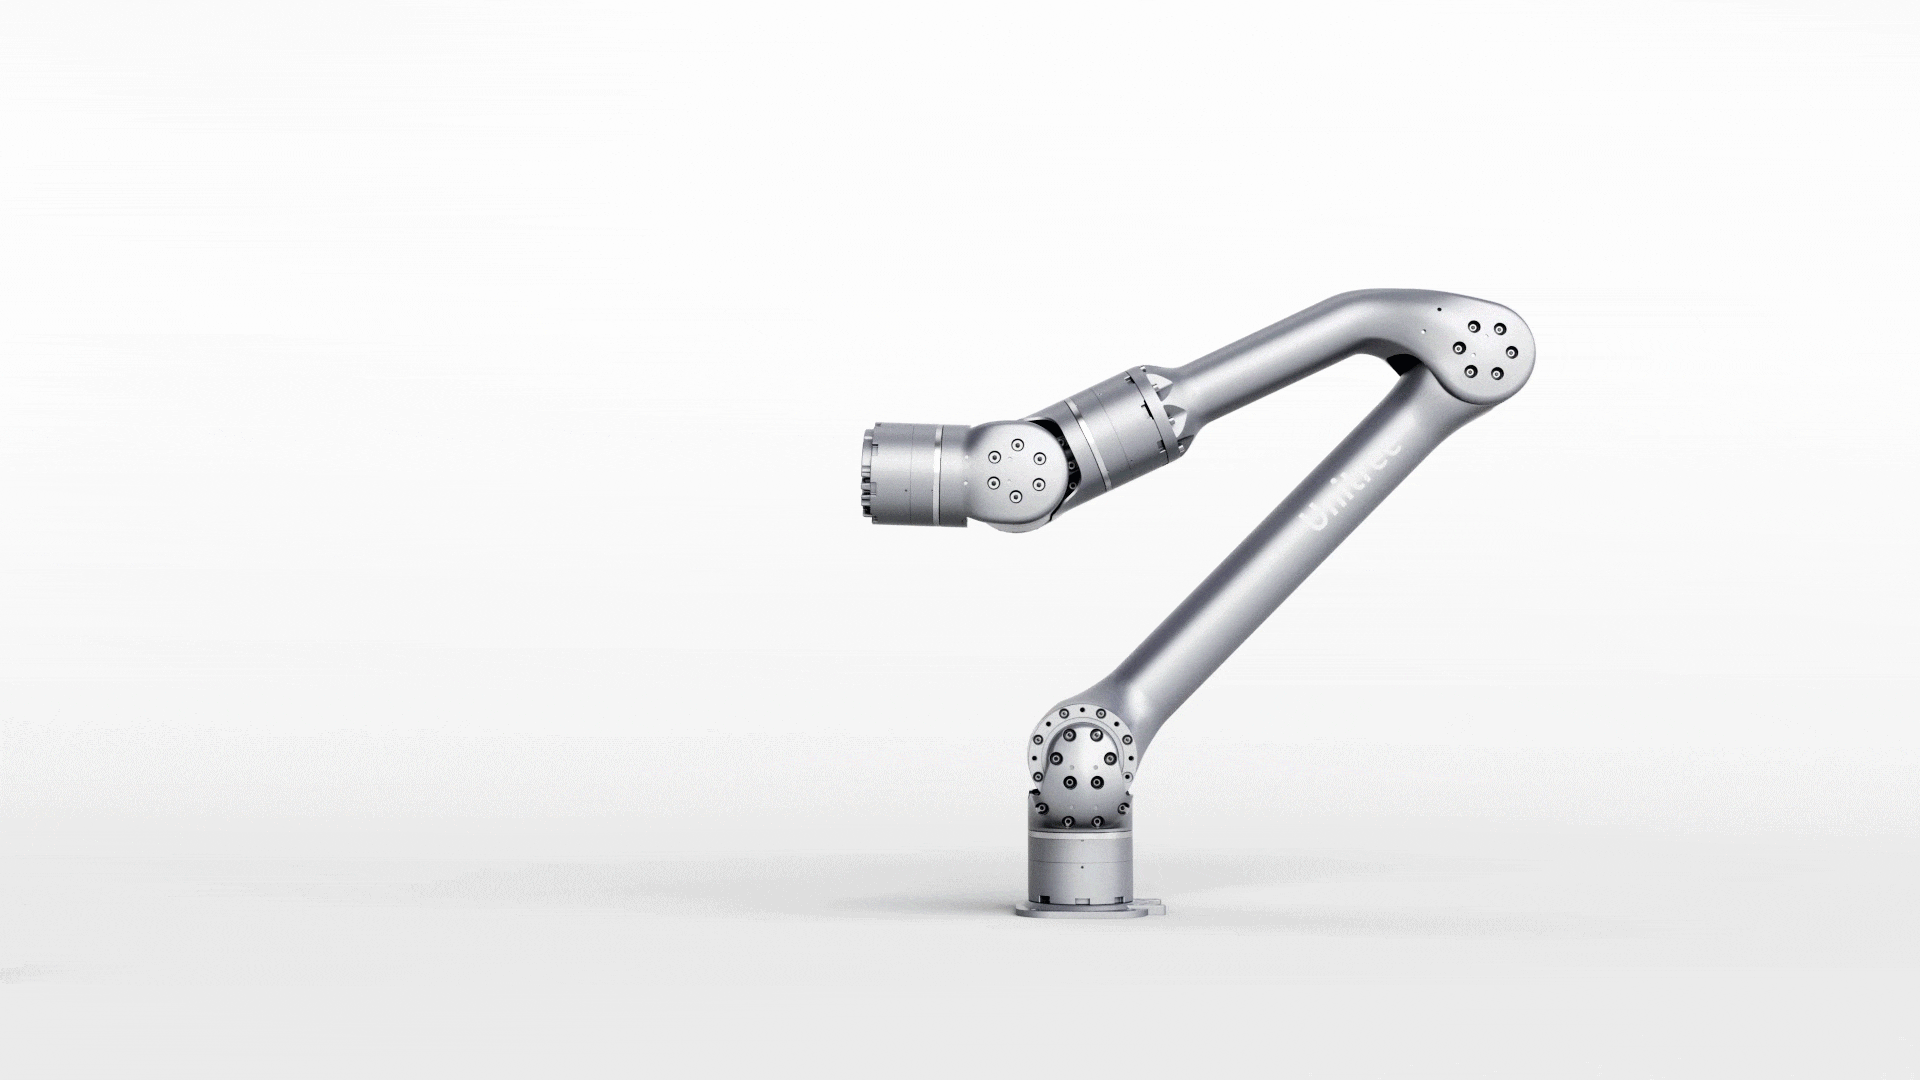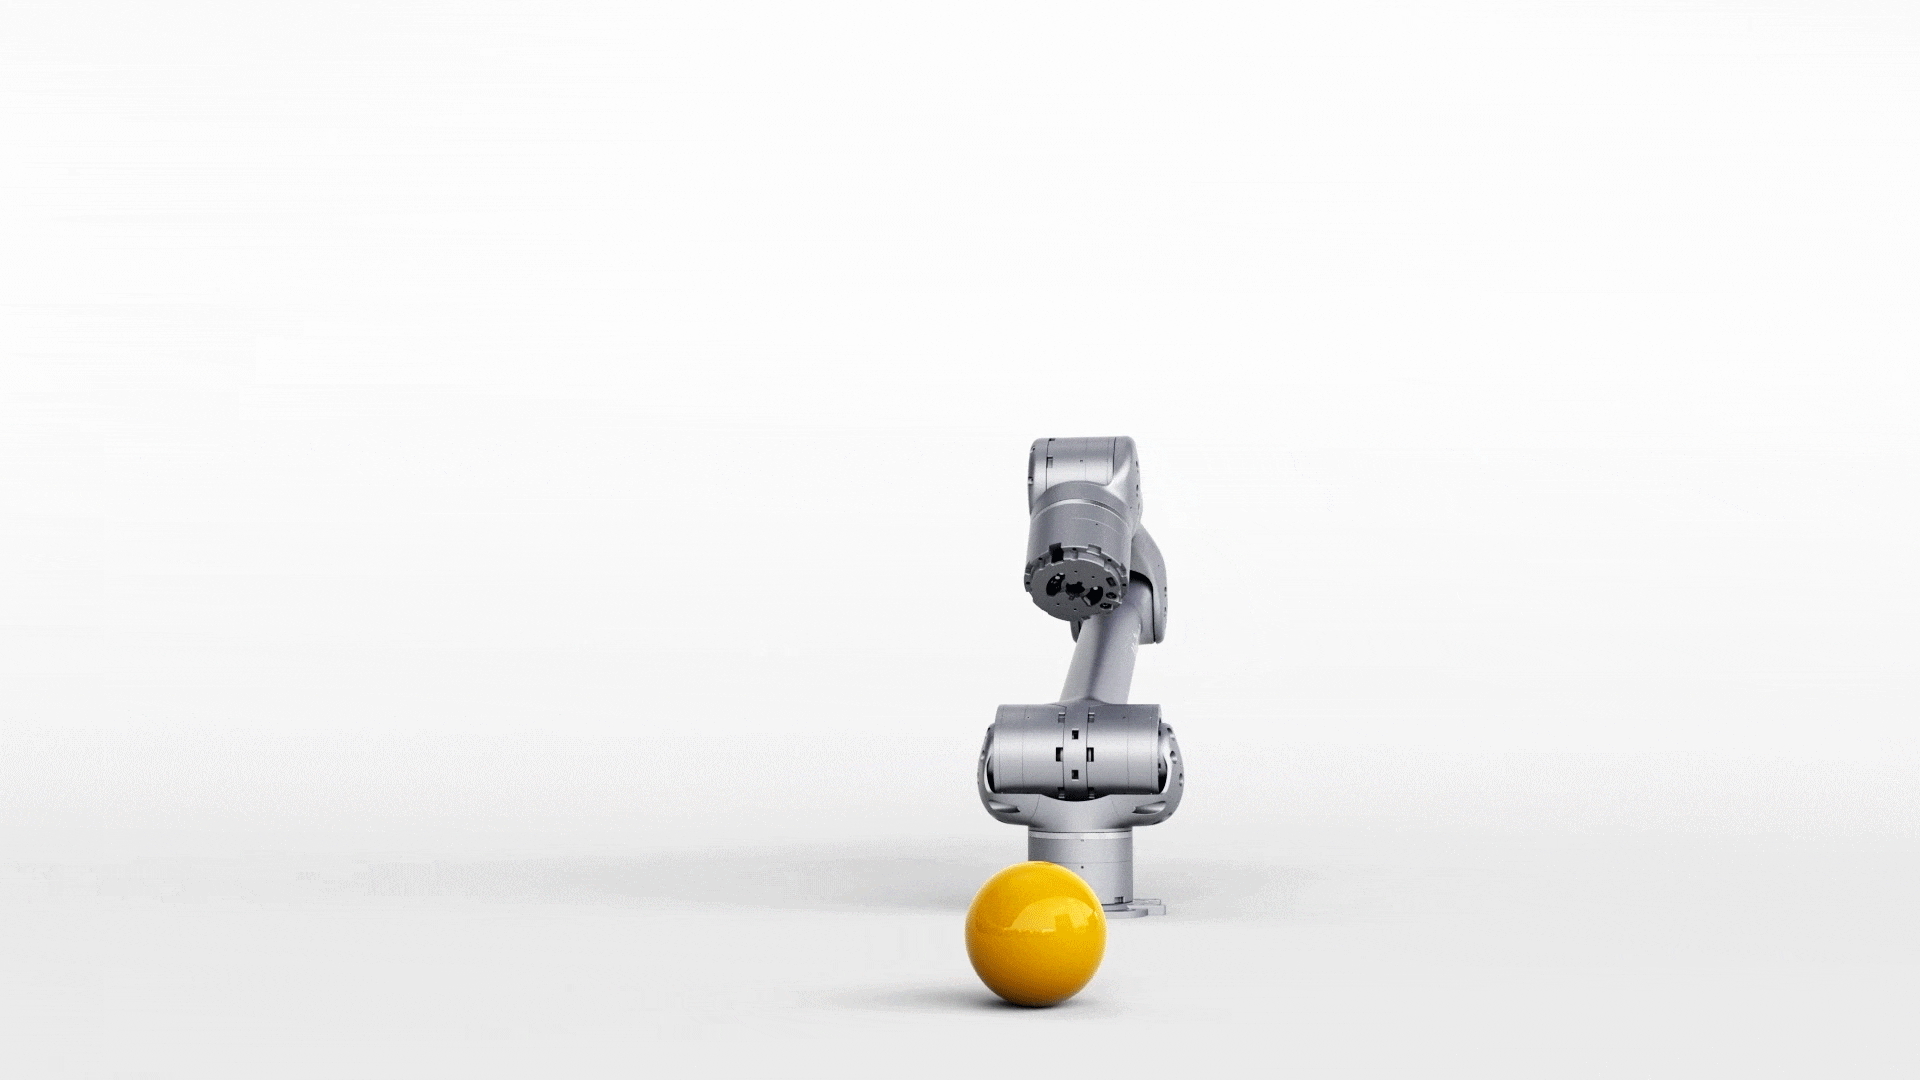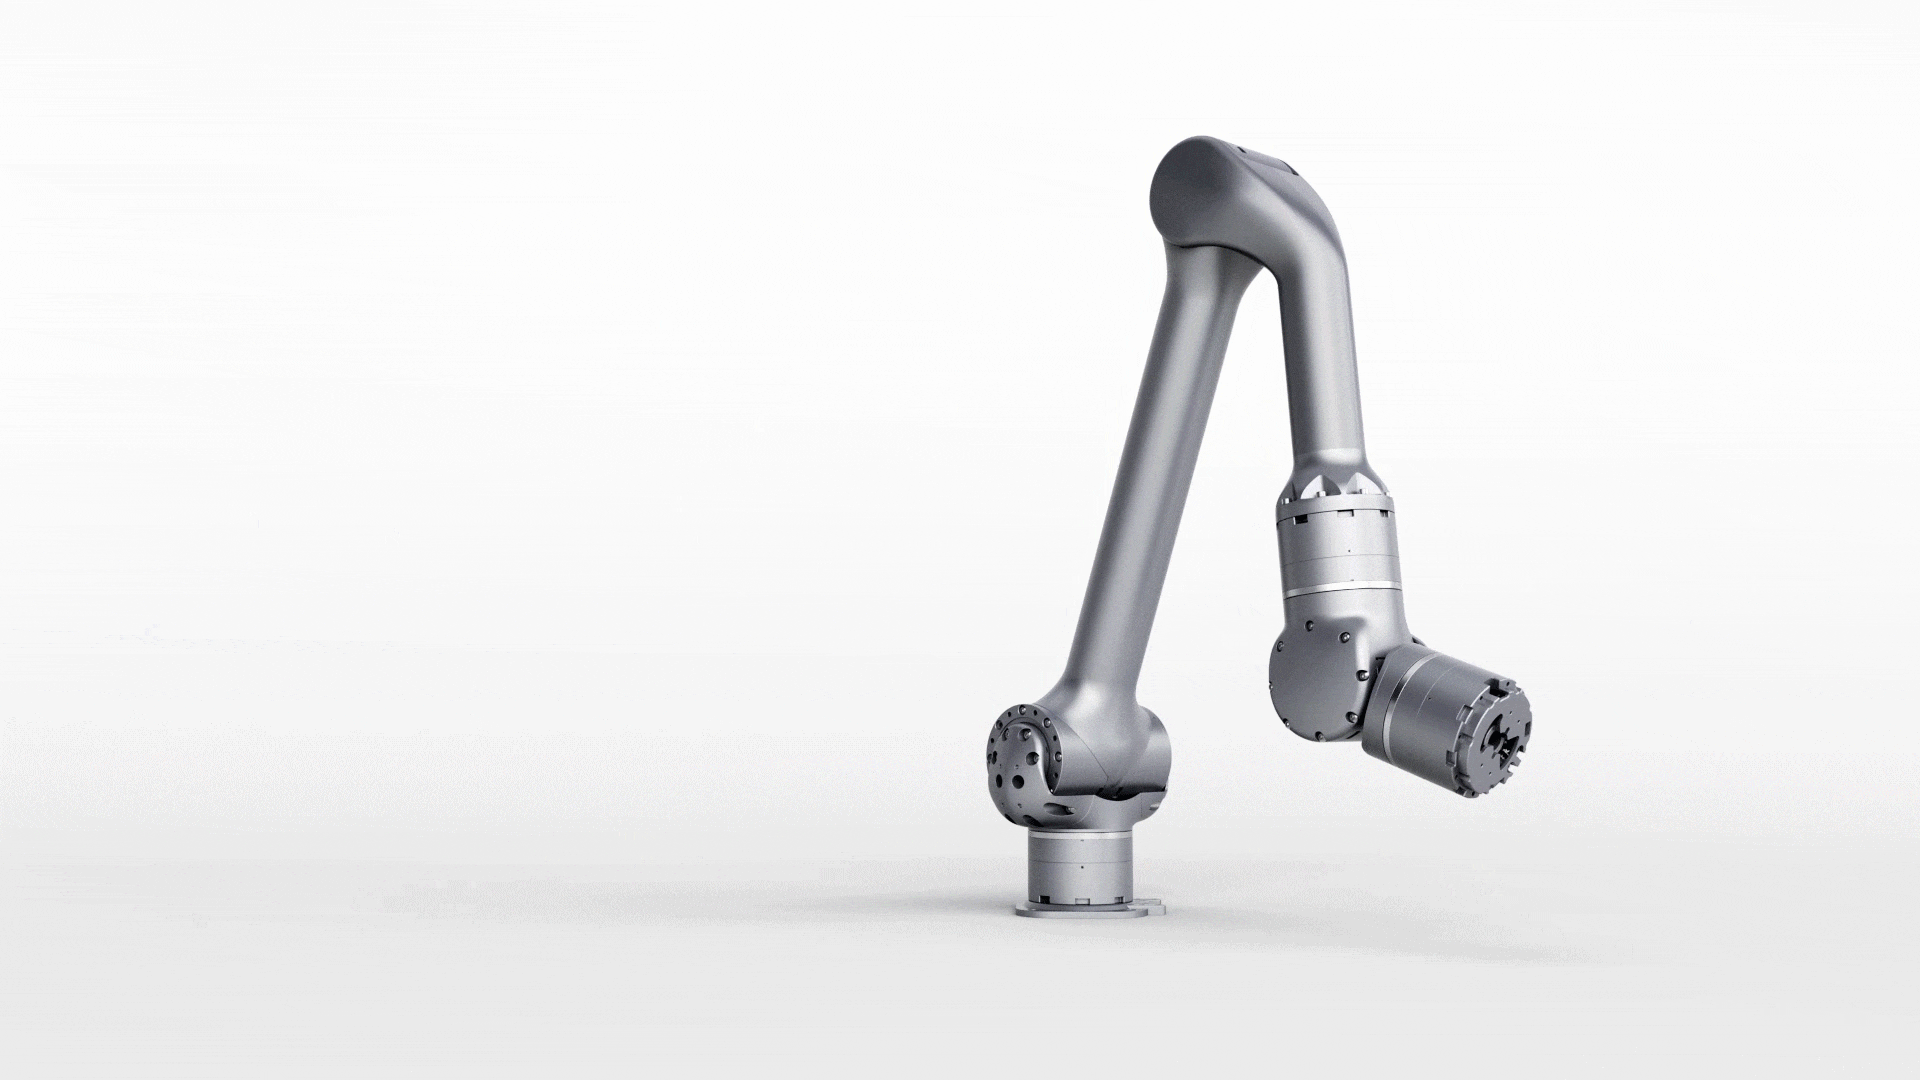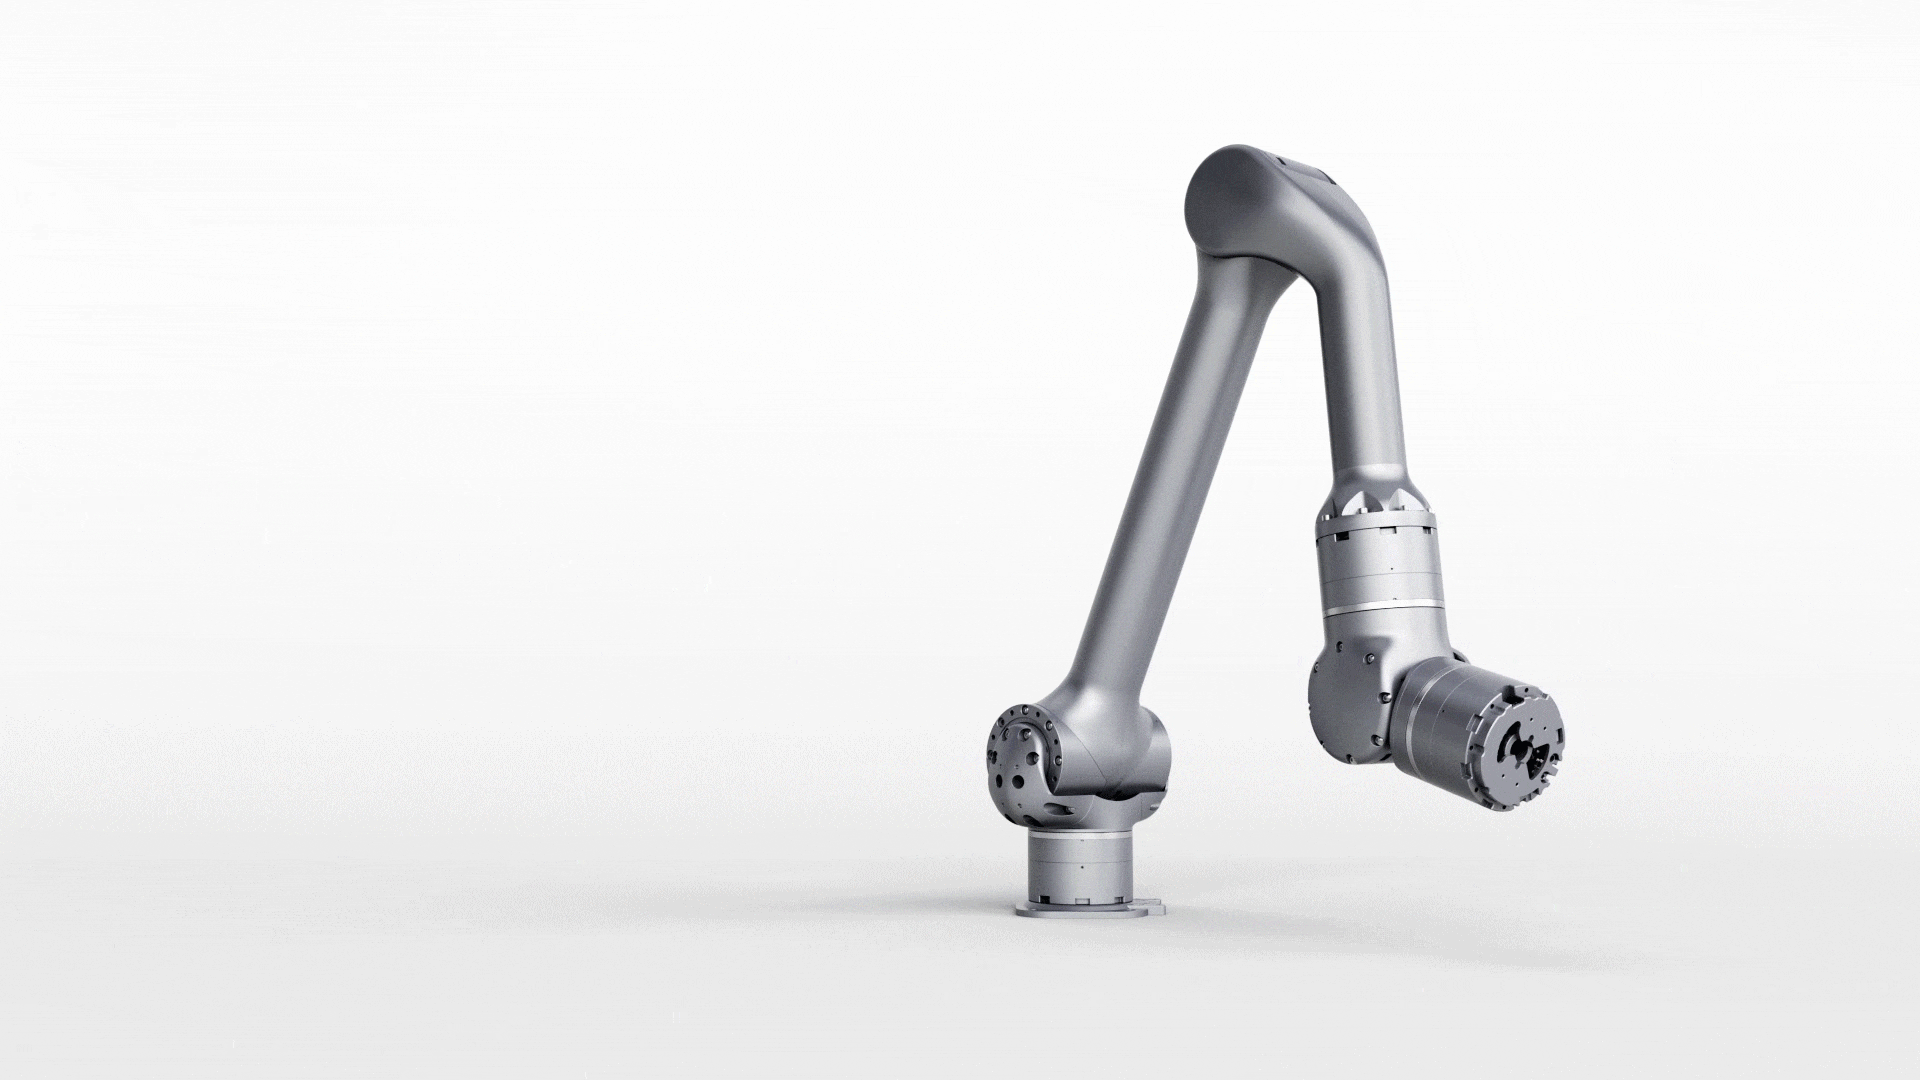
Gọn nhẹ & Linh hoạt
(Compact & Lightweight)
(Compact & Lightweight)
Khéo léo & Chuẩn xác
(Dexterous & Flexible)
(Dexterous & Flexible)
Tải trọng tối ưu
(Sufficient Payload)
(Sufficient Payload)
Độ chính xác cao
(Sufficient Accuracy)
(Sufficient Accuracy)
Kiểm soát lực khớp
(Support Joint Force Control)
(Support Joint Force Control)
Bảo vệ chống va chạm
(With Collision Protection)
(With Collision Protection)
Giao diện lập trình mở rộng & Kết nối đa năng
Chương trình điều khiển cánh tay và giao diện kết nối được mở toàn diện, hỗ trợ tháo lắp và thay thế nhanh các cơ cấu chấp hành khác nhau ở phần đầu cánh tay.
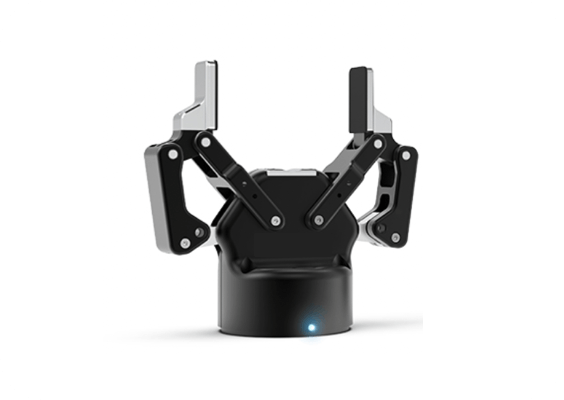
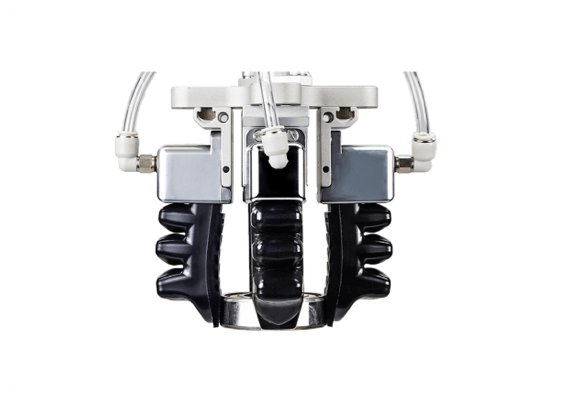
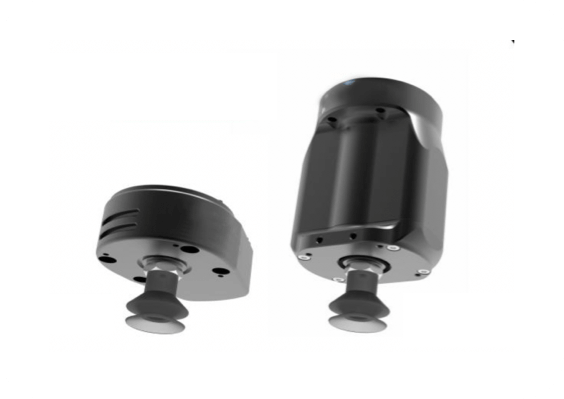
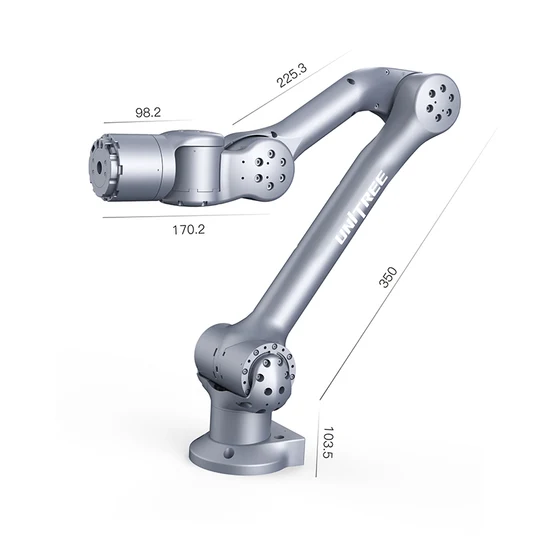
Thông số kỹ thuật (Parameter)
| Model | Z1 AIR | Z1 PRO |
|---|---|---|
| Số trục (DOF) | 6 trục | 6 trục |
| Trọng lượng | 4.3 kg | 4.5 kg |
| Tải trọng | 2 kg | ≥ 3 kg |
| Tầm với | 740 mm | 740 mm |
| Độ lặp lại [1] | ~ 0.1 mm | ~ 0.1 mm |
| Nguồn điện | 24V, Dòng điện > 20A | 24V, Dòng điện > 20A |
| Giao thức kết nối | Ethernet | Ethernet |
| Hệ điều hành người dùng | Ubuntu | Ubuntu |
| Công suất cực đại | Tối đa 500W | Tối đa 500W |
| Phản hồi lực & Phát hiện va chạm | Có hỗ trợ | Có hỗ trợ |
| Giao diện điều khiển [2] | Điều khiển Vị trí + Lực | Điều khiển Vị trí + Lực |
| Khớp | Vị trí khớp | Phạm vi xoay | Tốc độ tối đa |
|---|---|---|---|
| Thông số các khớp | J1 | ± 150° | 180°/s |
| J2 | 0 ~ 180° | 180°/s | |
| J3 | -165° ~ 0° | 180°/s | |
| J4 | ± 80° | 180°/s | |
| J5 | ± 85° | 180°/s | |
| J6 | ± 160° | 180°/s |
[1] Tùy thuộc vào thử nghiệm thực tế theo yêu cầu sử dụng (tiêu chuẩn thử nghiệm cánh tay robot có sự chênh lệch lớn và độ chính xác có thể thay đổi tùy điều kiện kiểm thử).
[2] Do tỷ số giảm tốc của từng khớp tương đối thấp nên độ cứng vững điều khiển vị trí toàn máy ở mức trung bình. Nếu chế độ điều khiển chưa được tối ưu, có thể phát sinh sai số vị trí hoặc hiện tượng rung lắc khi cánh tay vận động.
[3] Đây là sản phẩm phục vụ mục đích dân sự và nghiên cứu. Nghiêm cấm mọi hành vi sửa đổi nguy hiểm hoặc sử dụng robot vào các tình huống rủi ro, độc hại.
[4] Vui lòng truy cập website chính thức của Unitree Robotics để biết thêm các điều khoản, chính sách liên quan và tuân thủ luật pháp hiện hành.
Đánh giá sản phẩm
Chưa có đánh giá nào dành cho sản phẩm này
EBO Air 2
5.670.000đ
Mua ngay
Sản phẩm này có nhiều biến thể. Các tùy chọn có thể được chọn trên trang sản phẩm