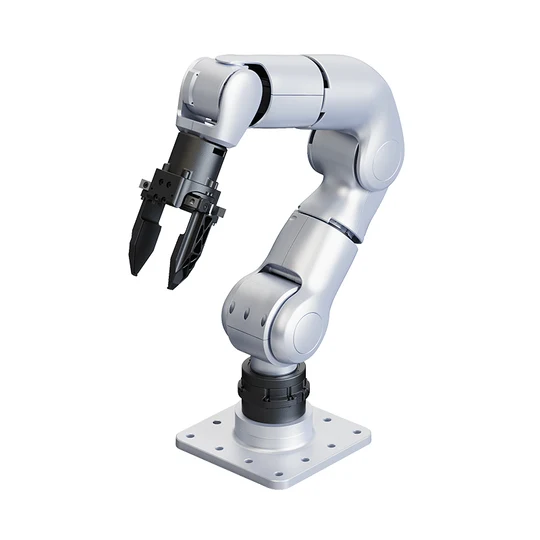
Trang chủ/Robot Unitree/Thiết bị robot Unitree/Cánh tay robot Unitree 7 trục mô phỏng chuyển động linh hoạt của con người

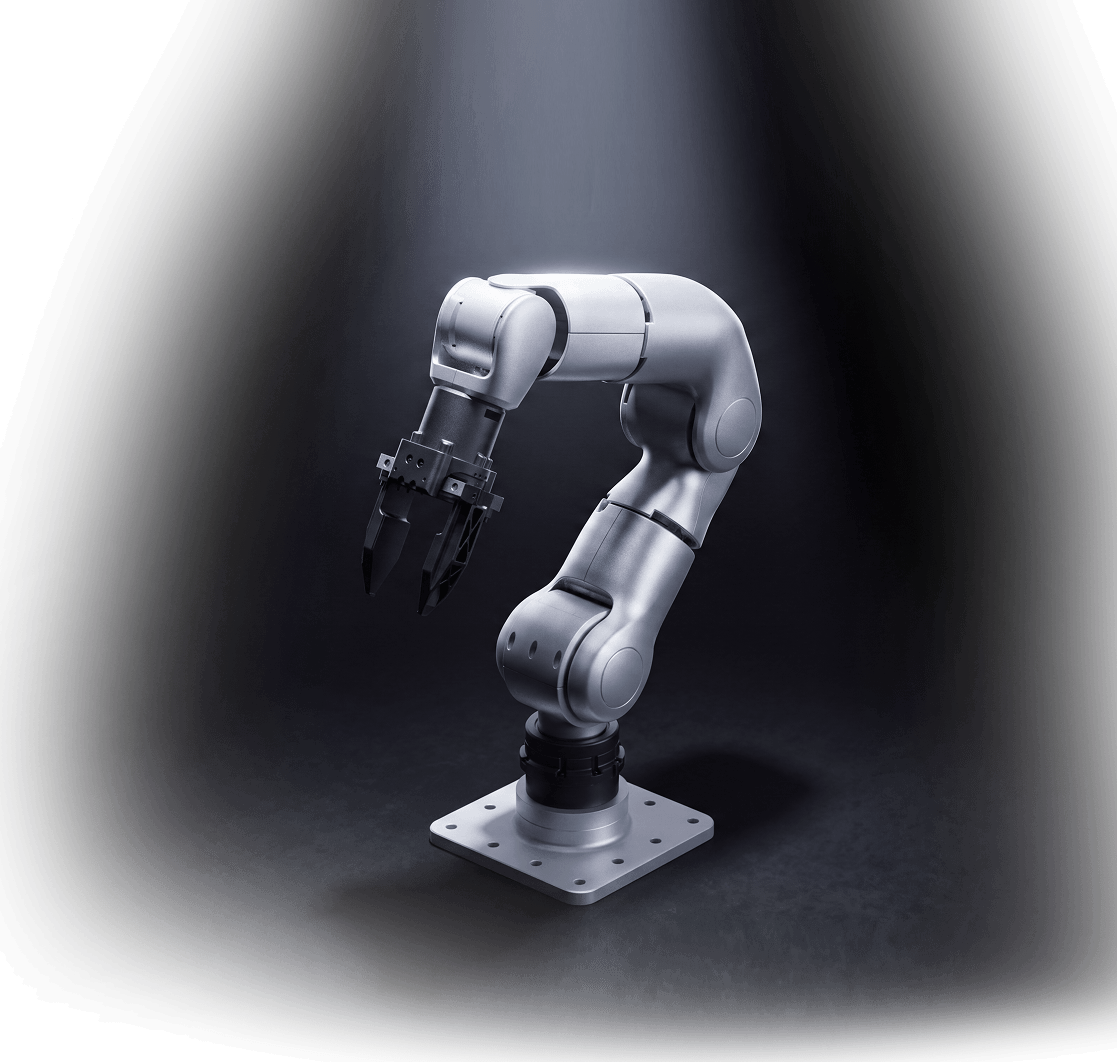
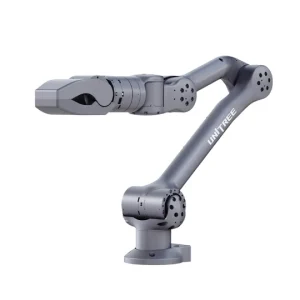
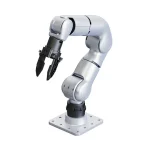
Cánh tay robot Unitree 7 trục mô phỏng chuyển động linh hoạt của con người

14 Đã bán
Liên hệ

Hậu mãi

  • Bảo hành chính hãng
  • Liên hệ để nhận báo giá ưu đãi cho đại lý và cộng tác viên
  • Liên hệ ngay để kiểm tra tồn kho và đặt hàng

Thông số kỹ thuật

Model R1 Robotic Arm
Số bậc tự do 7 trục (7-Axis)
Tải trọng danh định 2 kg
Tầm với tối đa 650 mm (tính cả bàn tay linh hoạt)
Nguồn điện yêu cầu 24V – 60V
Giao thức kết nối XT30 + CAN485
Hệ điều hành hỗ trợ Ubuntu
Phản hồi lực & Chống va chạm Có hỗ trợ
Giao diện điều khiển Điều khiển Vị trí / Lực

Bài viết chi tiết

Cánh tay robot 7 trục phỏng sinh học Unitree – Tái hiện chuyển động khéo léo như tay người
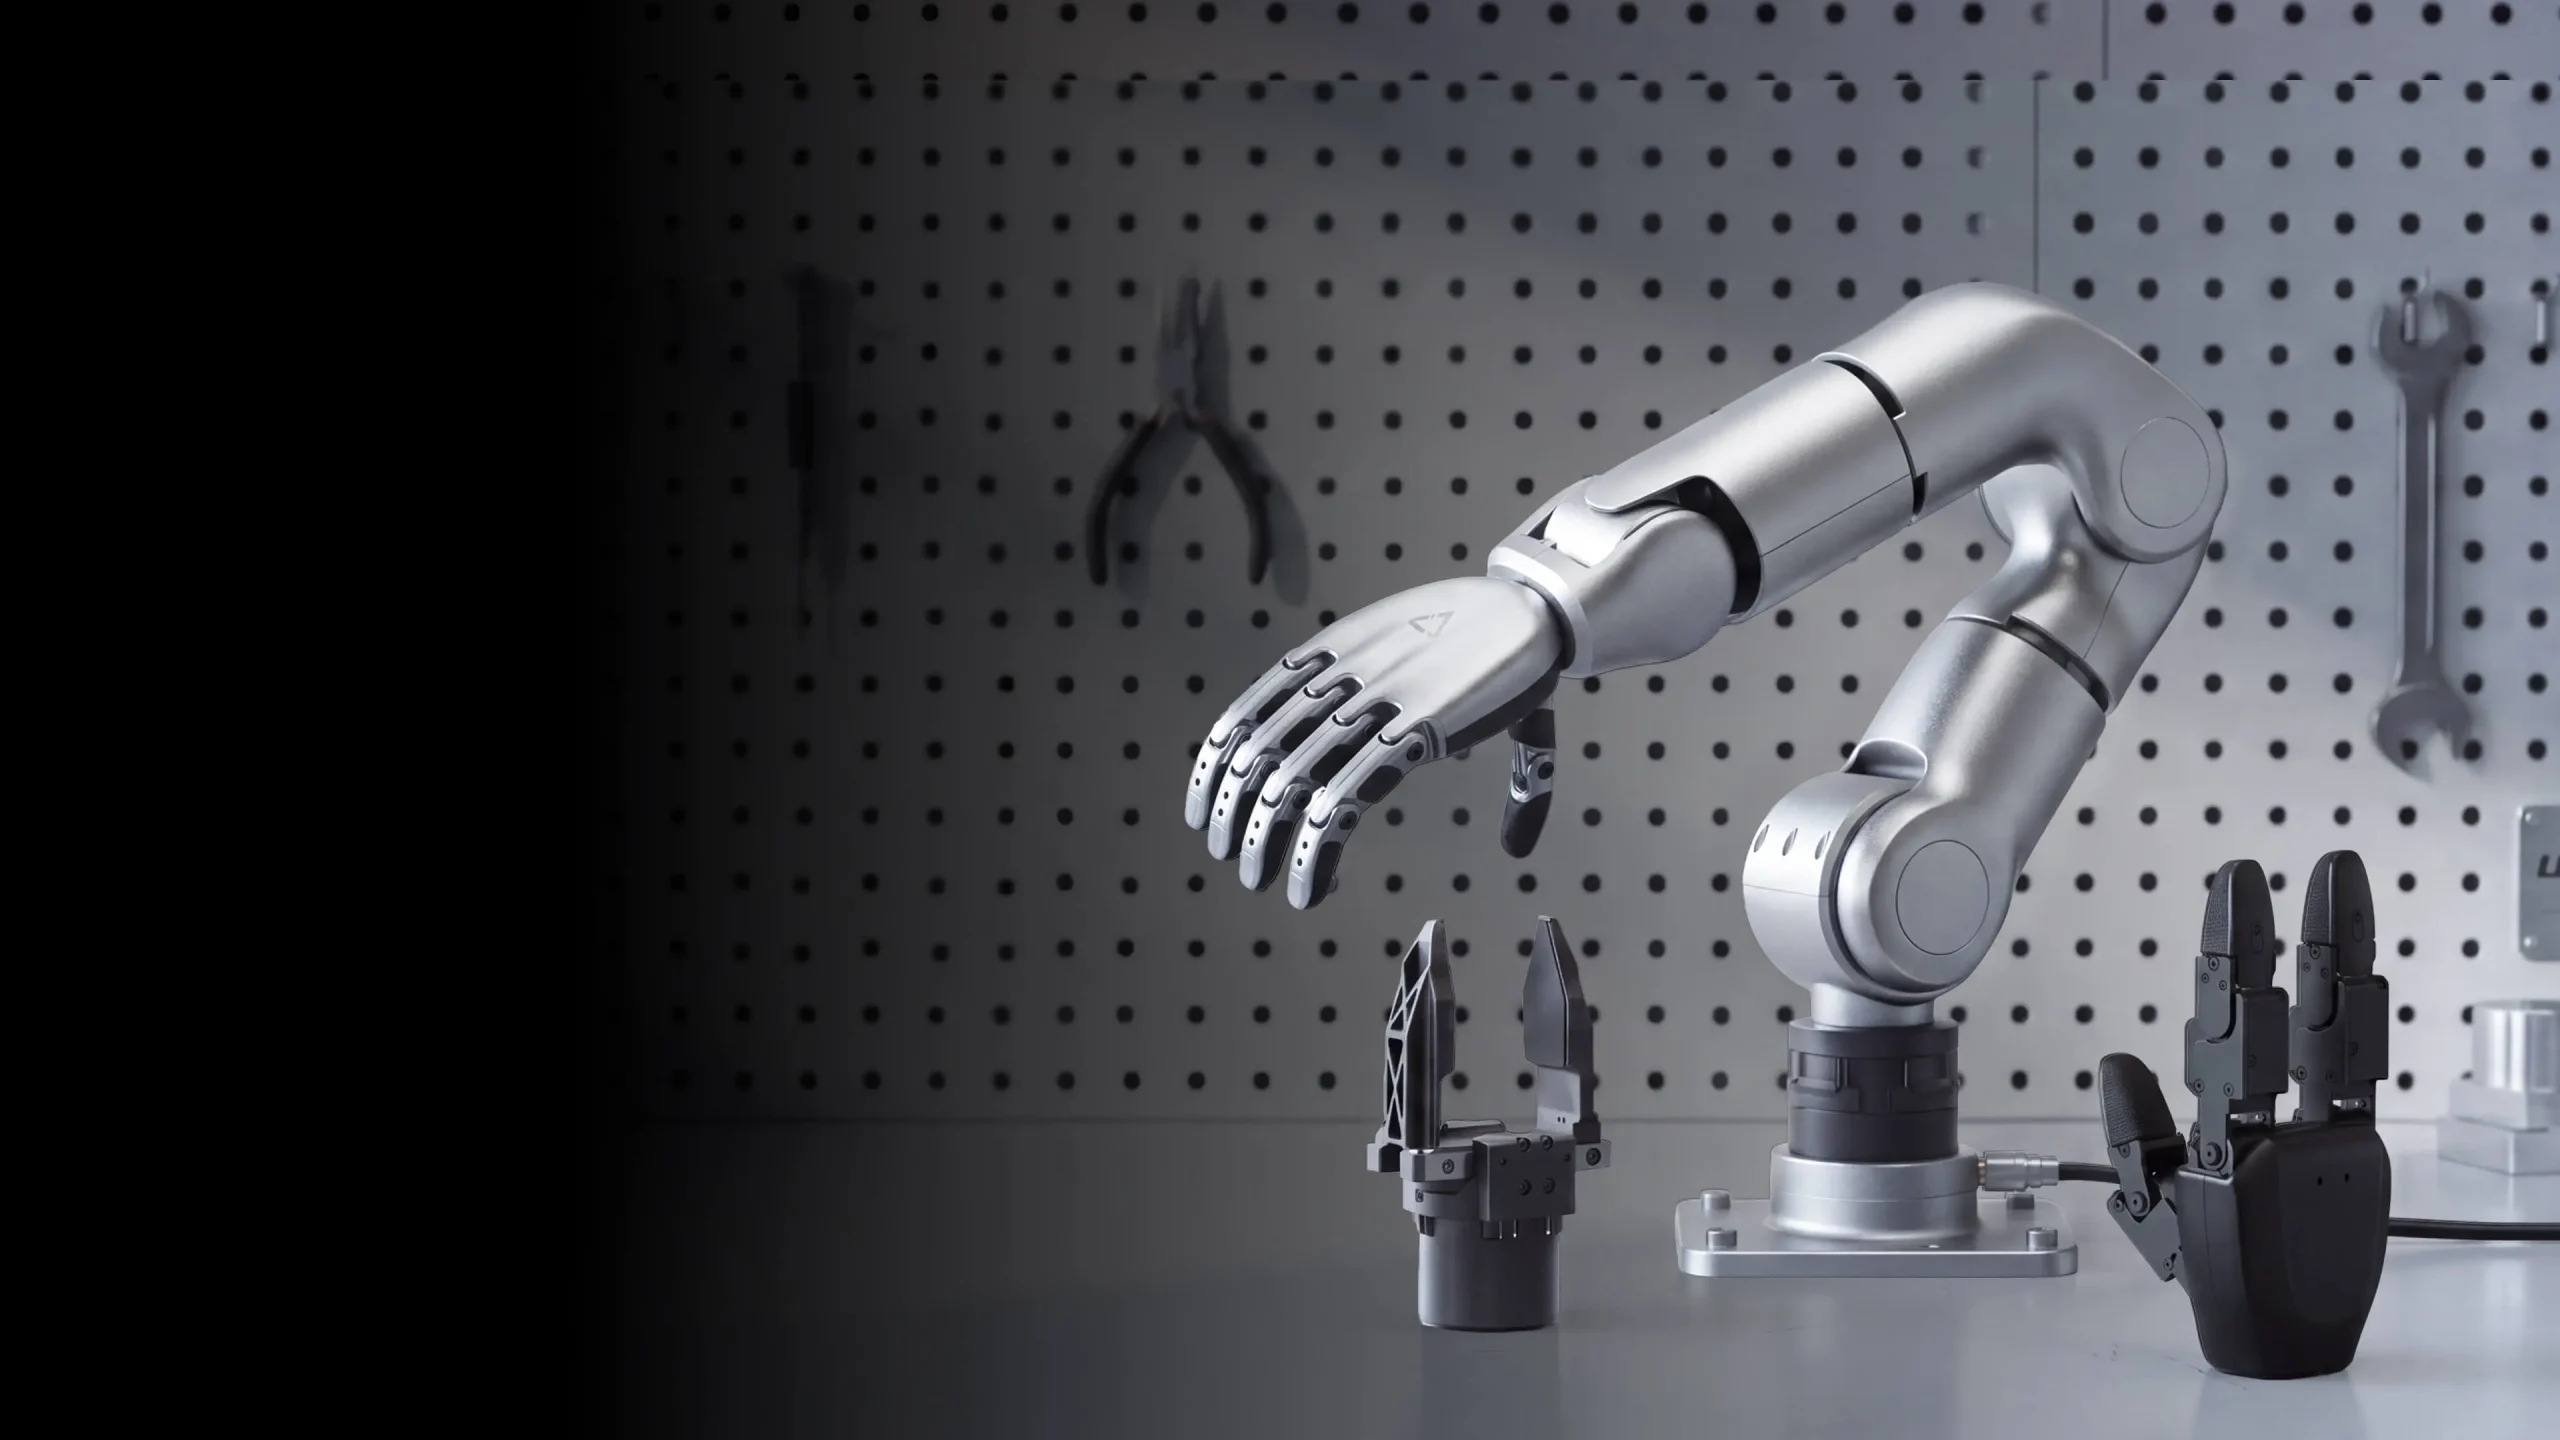
Cánh tay robot phỏng sinh học 7 trục Unitree

Cánh tay robot 7 trục
Phỏng sinh học Unitree

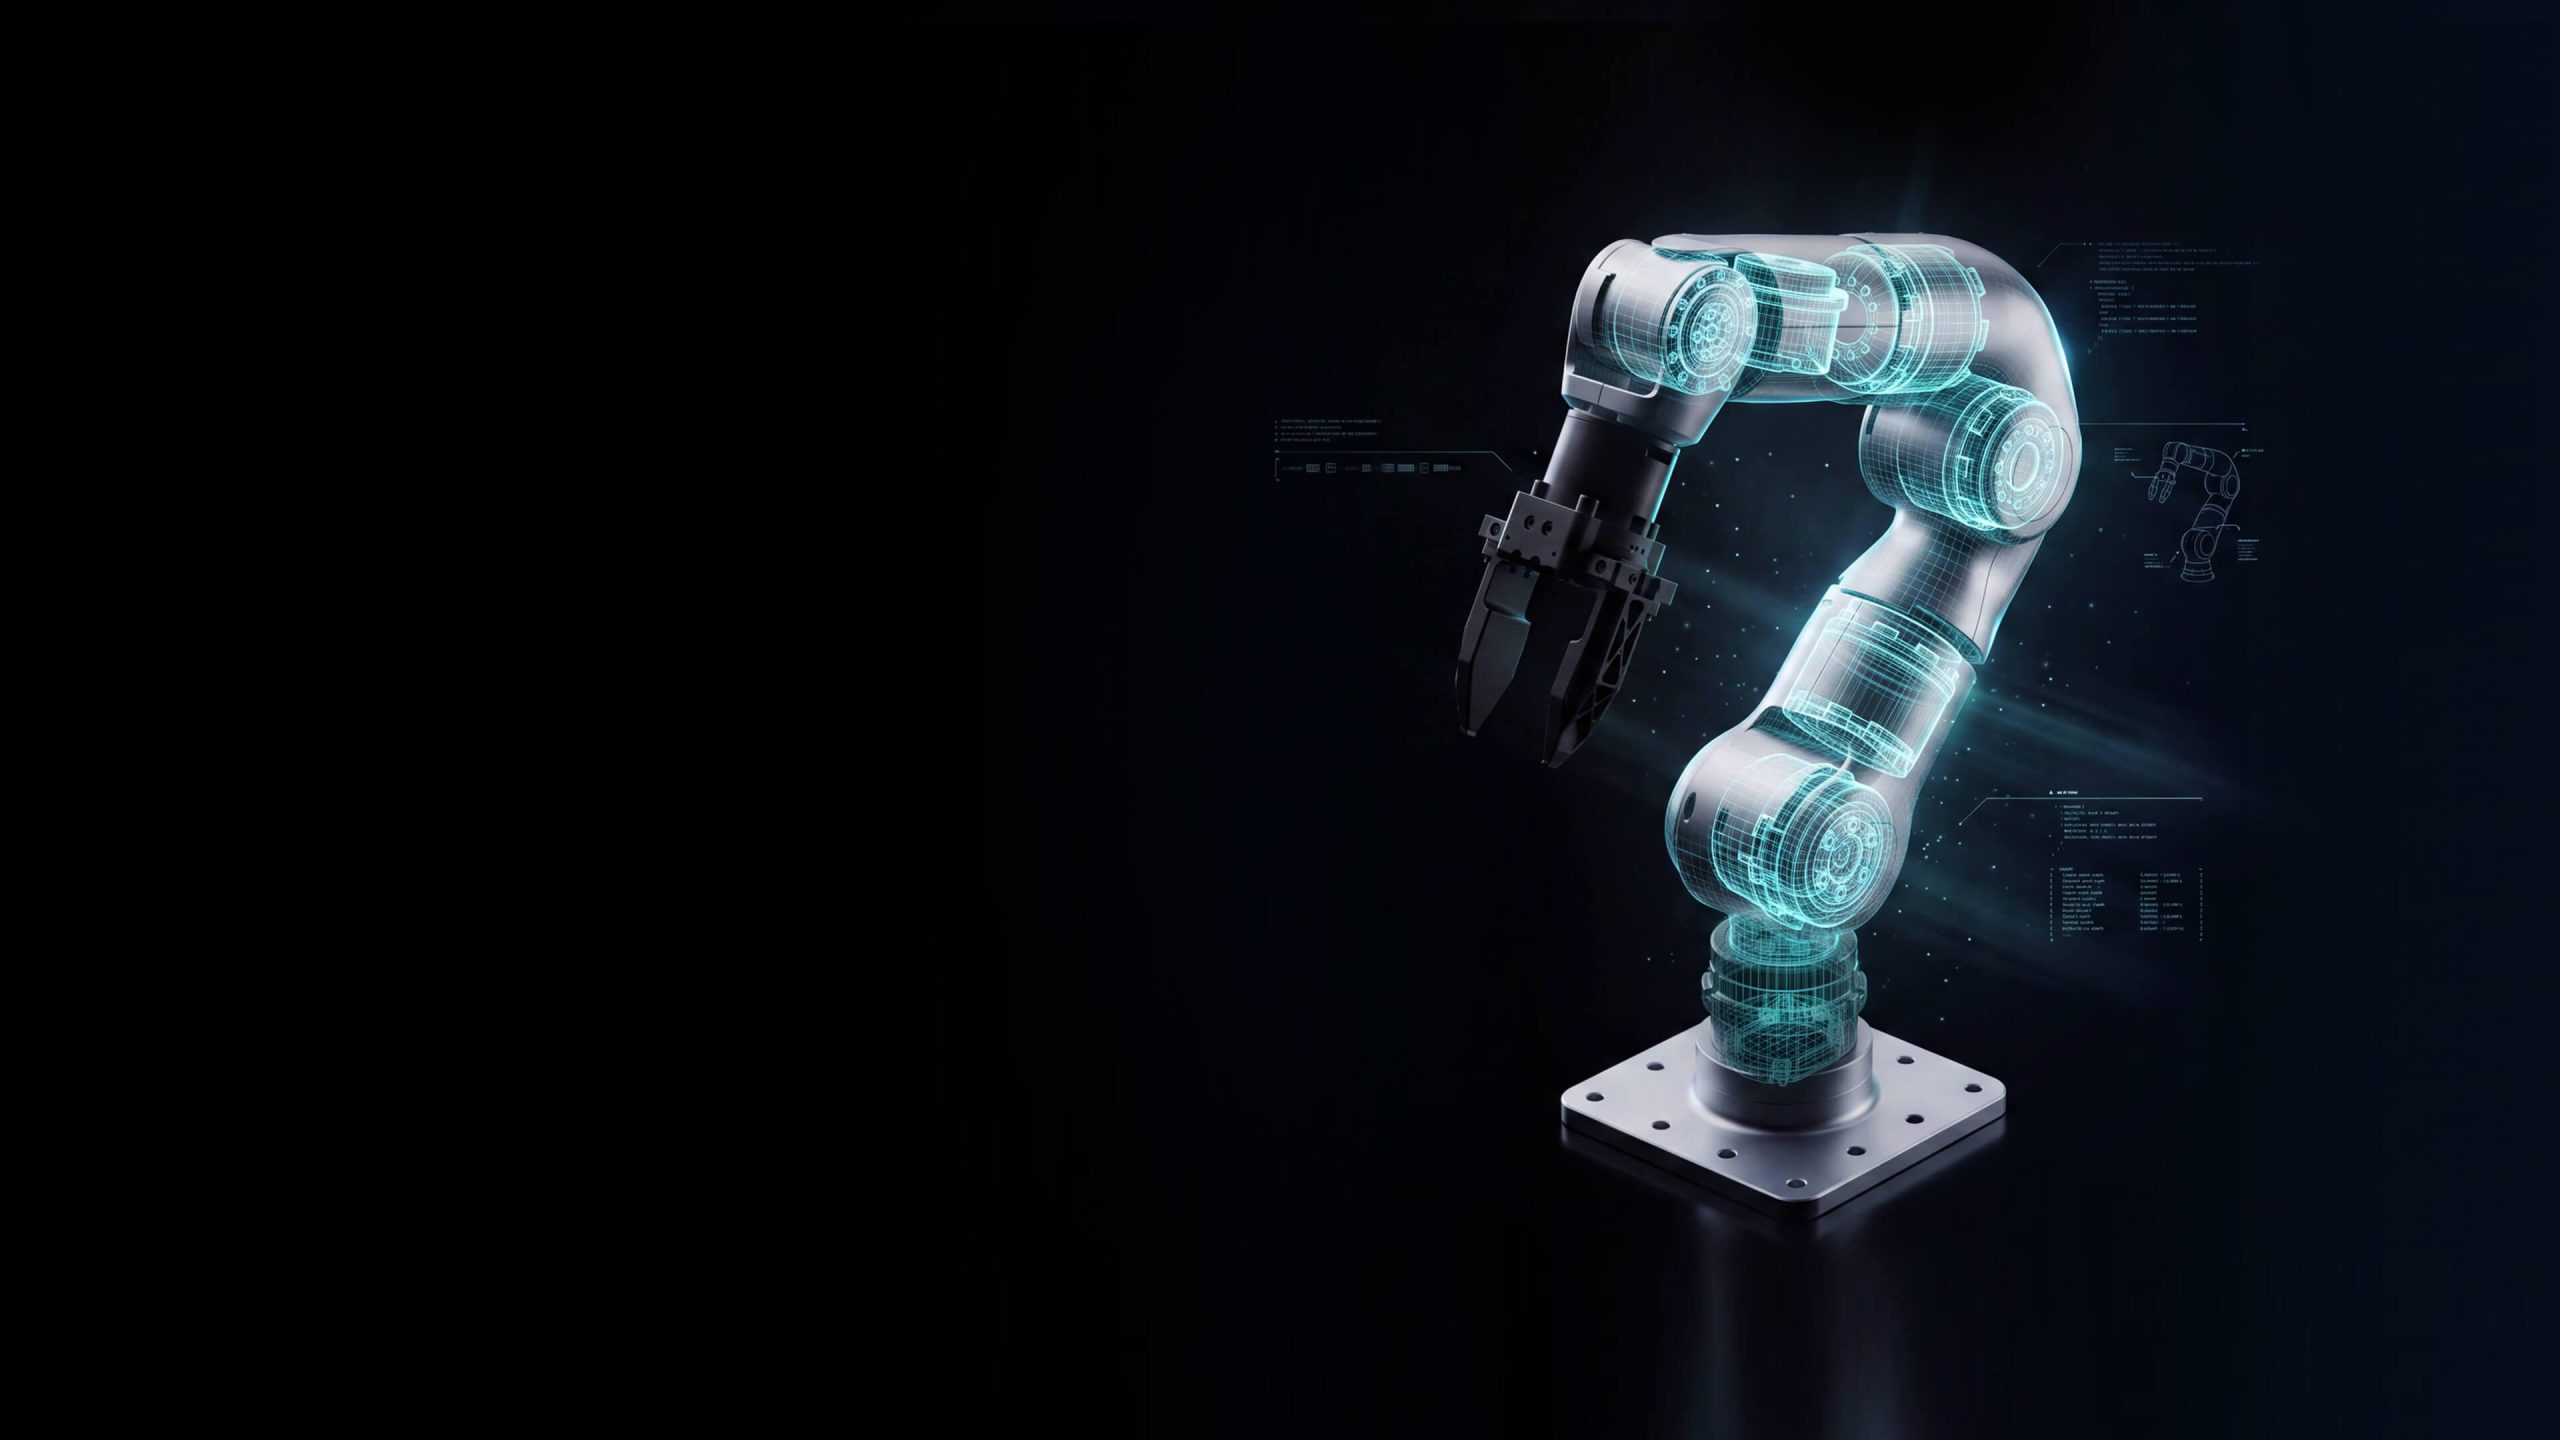
Khớp mô phỏng sinh học 7 trục độ chính xác cao Unitree

Khớp 7 trục phỏng sinh học
Độ chính xác cao

Chuyển động phối hợp 7 trục linh hoạt và chuẩn xác, hỗ trợ các thao tác luồn lách khéo léo ngay cả trong không gian chật hẹp. Tinh chỉnh đa góc độ phần đầu tác vụ, cân bằng hoàn hảo giữa độ linh hoạt vận động và độ chính xác định vị lặp lại, mang lại khả năng lập quỹ đạo di chuyển mượt mà trong các điều kiện làm việc phức tạp.

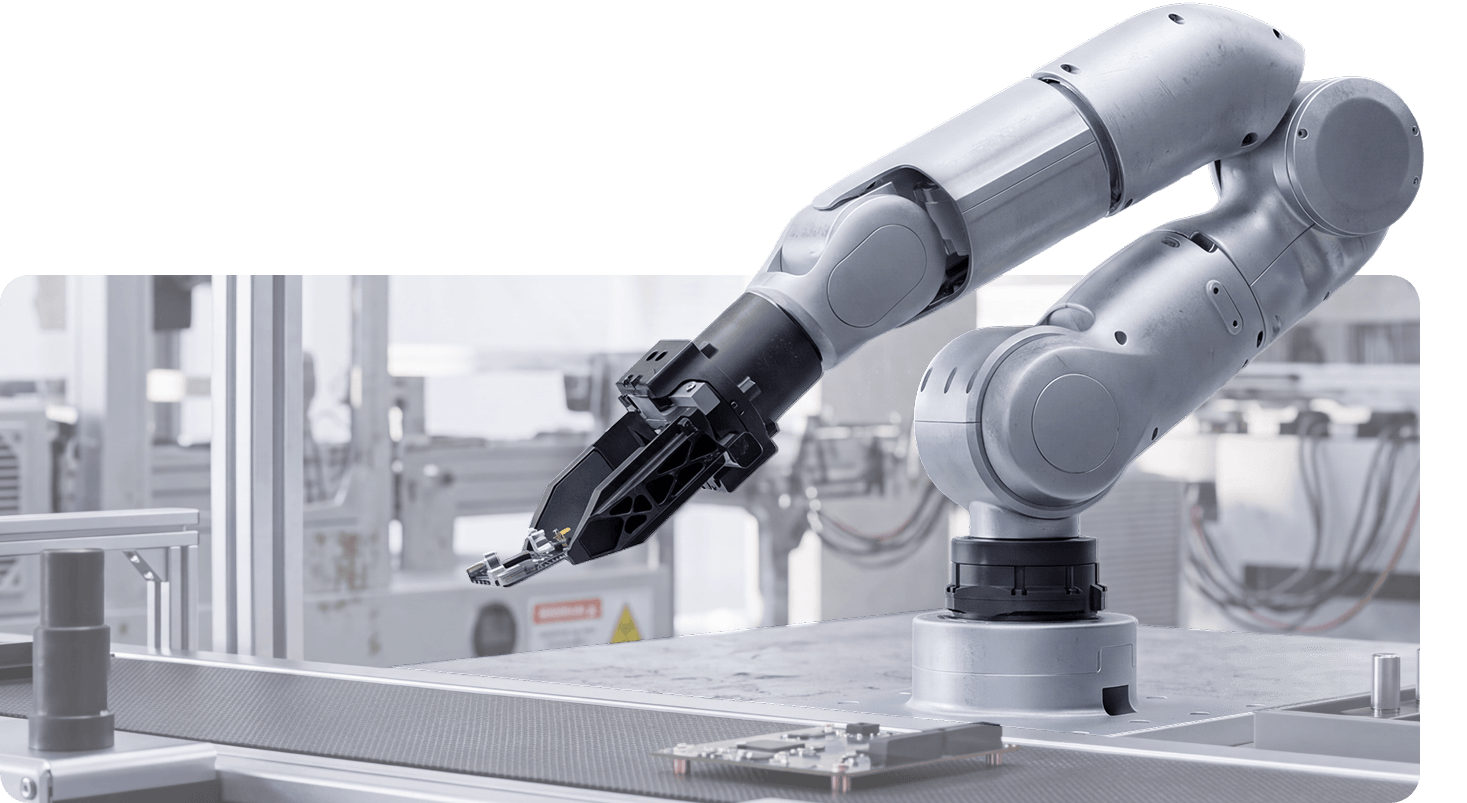
Thân máy tích hợp độ cứng vững cao Unitree

Thân máy tích hợp liền khối
Độ cứng vững cao

Sử dụng vật liệu composite kết hợp giữa kim loại và nhựa kỹ thuật chịu lực cao, tạo sự cân bằng tối ưu giữa trọng lượng siêu nhẹ và độ cứng vững cấu trúc. Khả năng chống biến dạng vượt trội giúp thân cánh tay duy trì sự ổn định bền bỉ trong các ca vận hành kéo dài nhiều giờ liên tục, thích ứng linh hoạt với đa dạng kịch bản công việc và tạo nền tảng cơ khí vững chắc cho các tác vụ chuyển động đòi hỏi độ chính xác cao.

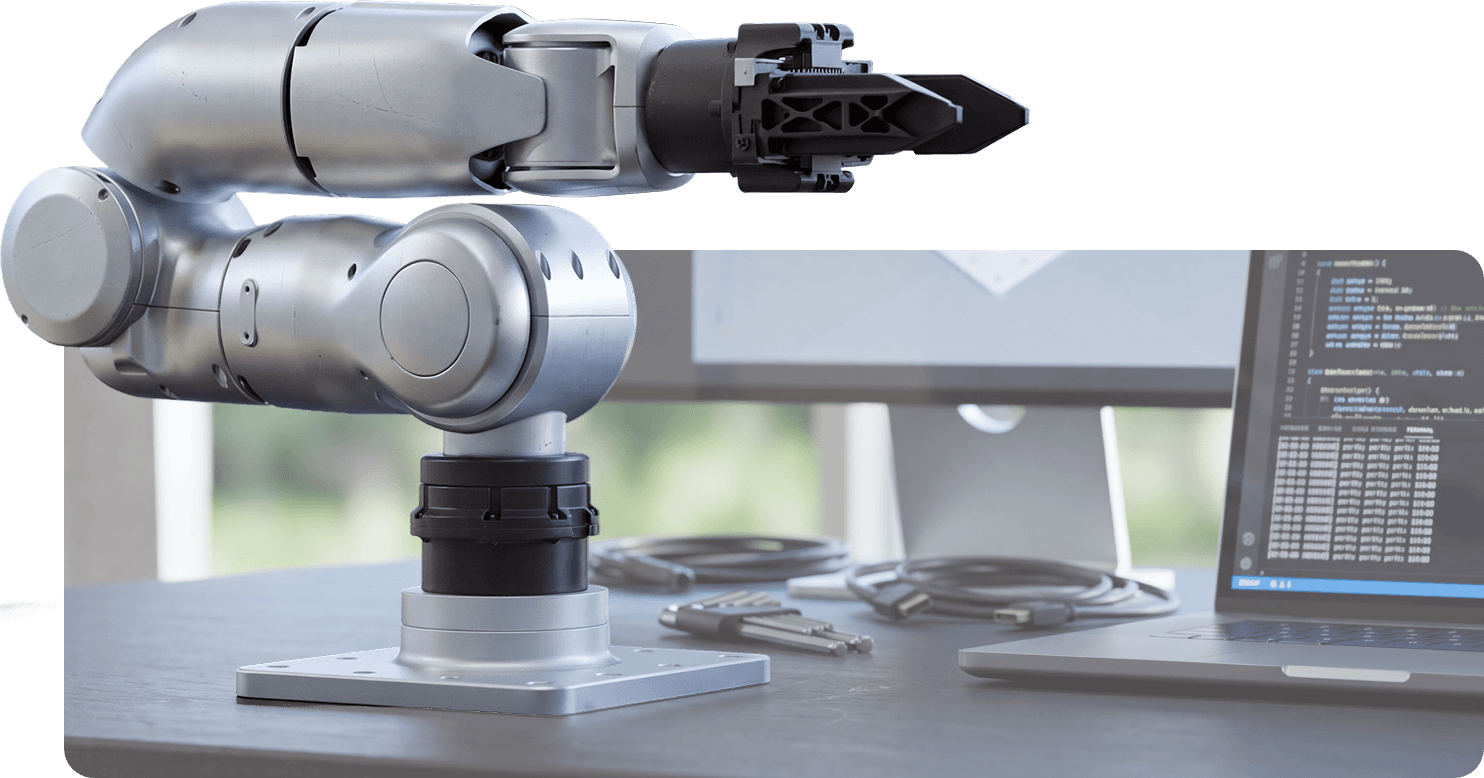
Thiết kế nhỏ gọn để bàn Unitree Bionic

Nhỏ gọn & Siêu nhẹ

Thiết kế cấp độ để bàn siêu nhẹ, trọng lượng chỉ vỏn vẹn 5.5 kg, cắm và chạy (Plug & Play) tiện lợi.

Lập trình mã nguồn mở và giao diện mở rộng Unitree

Lập trình mã nguồn mở & Giao diện mở rộng

Các chương trình điều khiển cánh tay robot và giao diện kết nối sẽ được mở mã nguồn theo từng giai đoạn cập nhật. Hỗ trợ thay thế nhanh chóng nhiều cơ cấu chấp hành khác nhau ở phần đầu cánh tay.

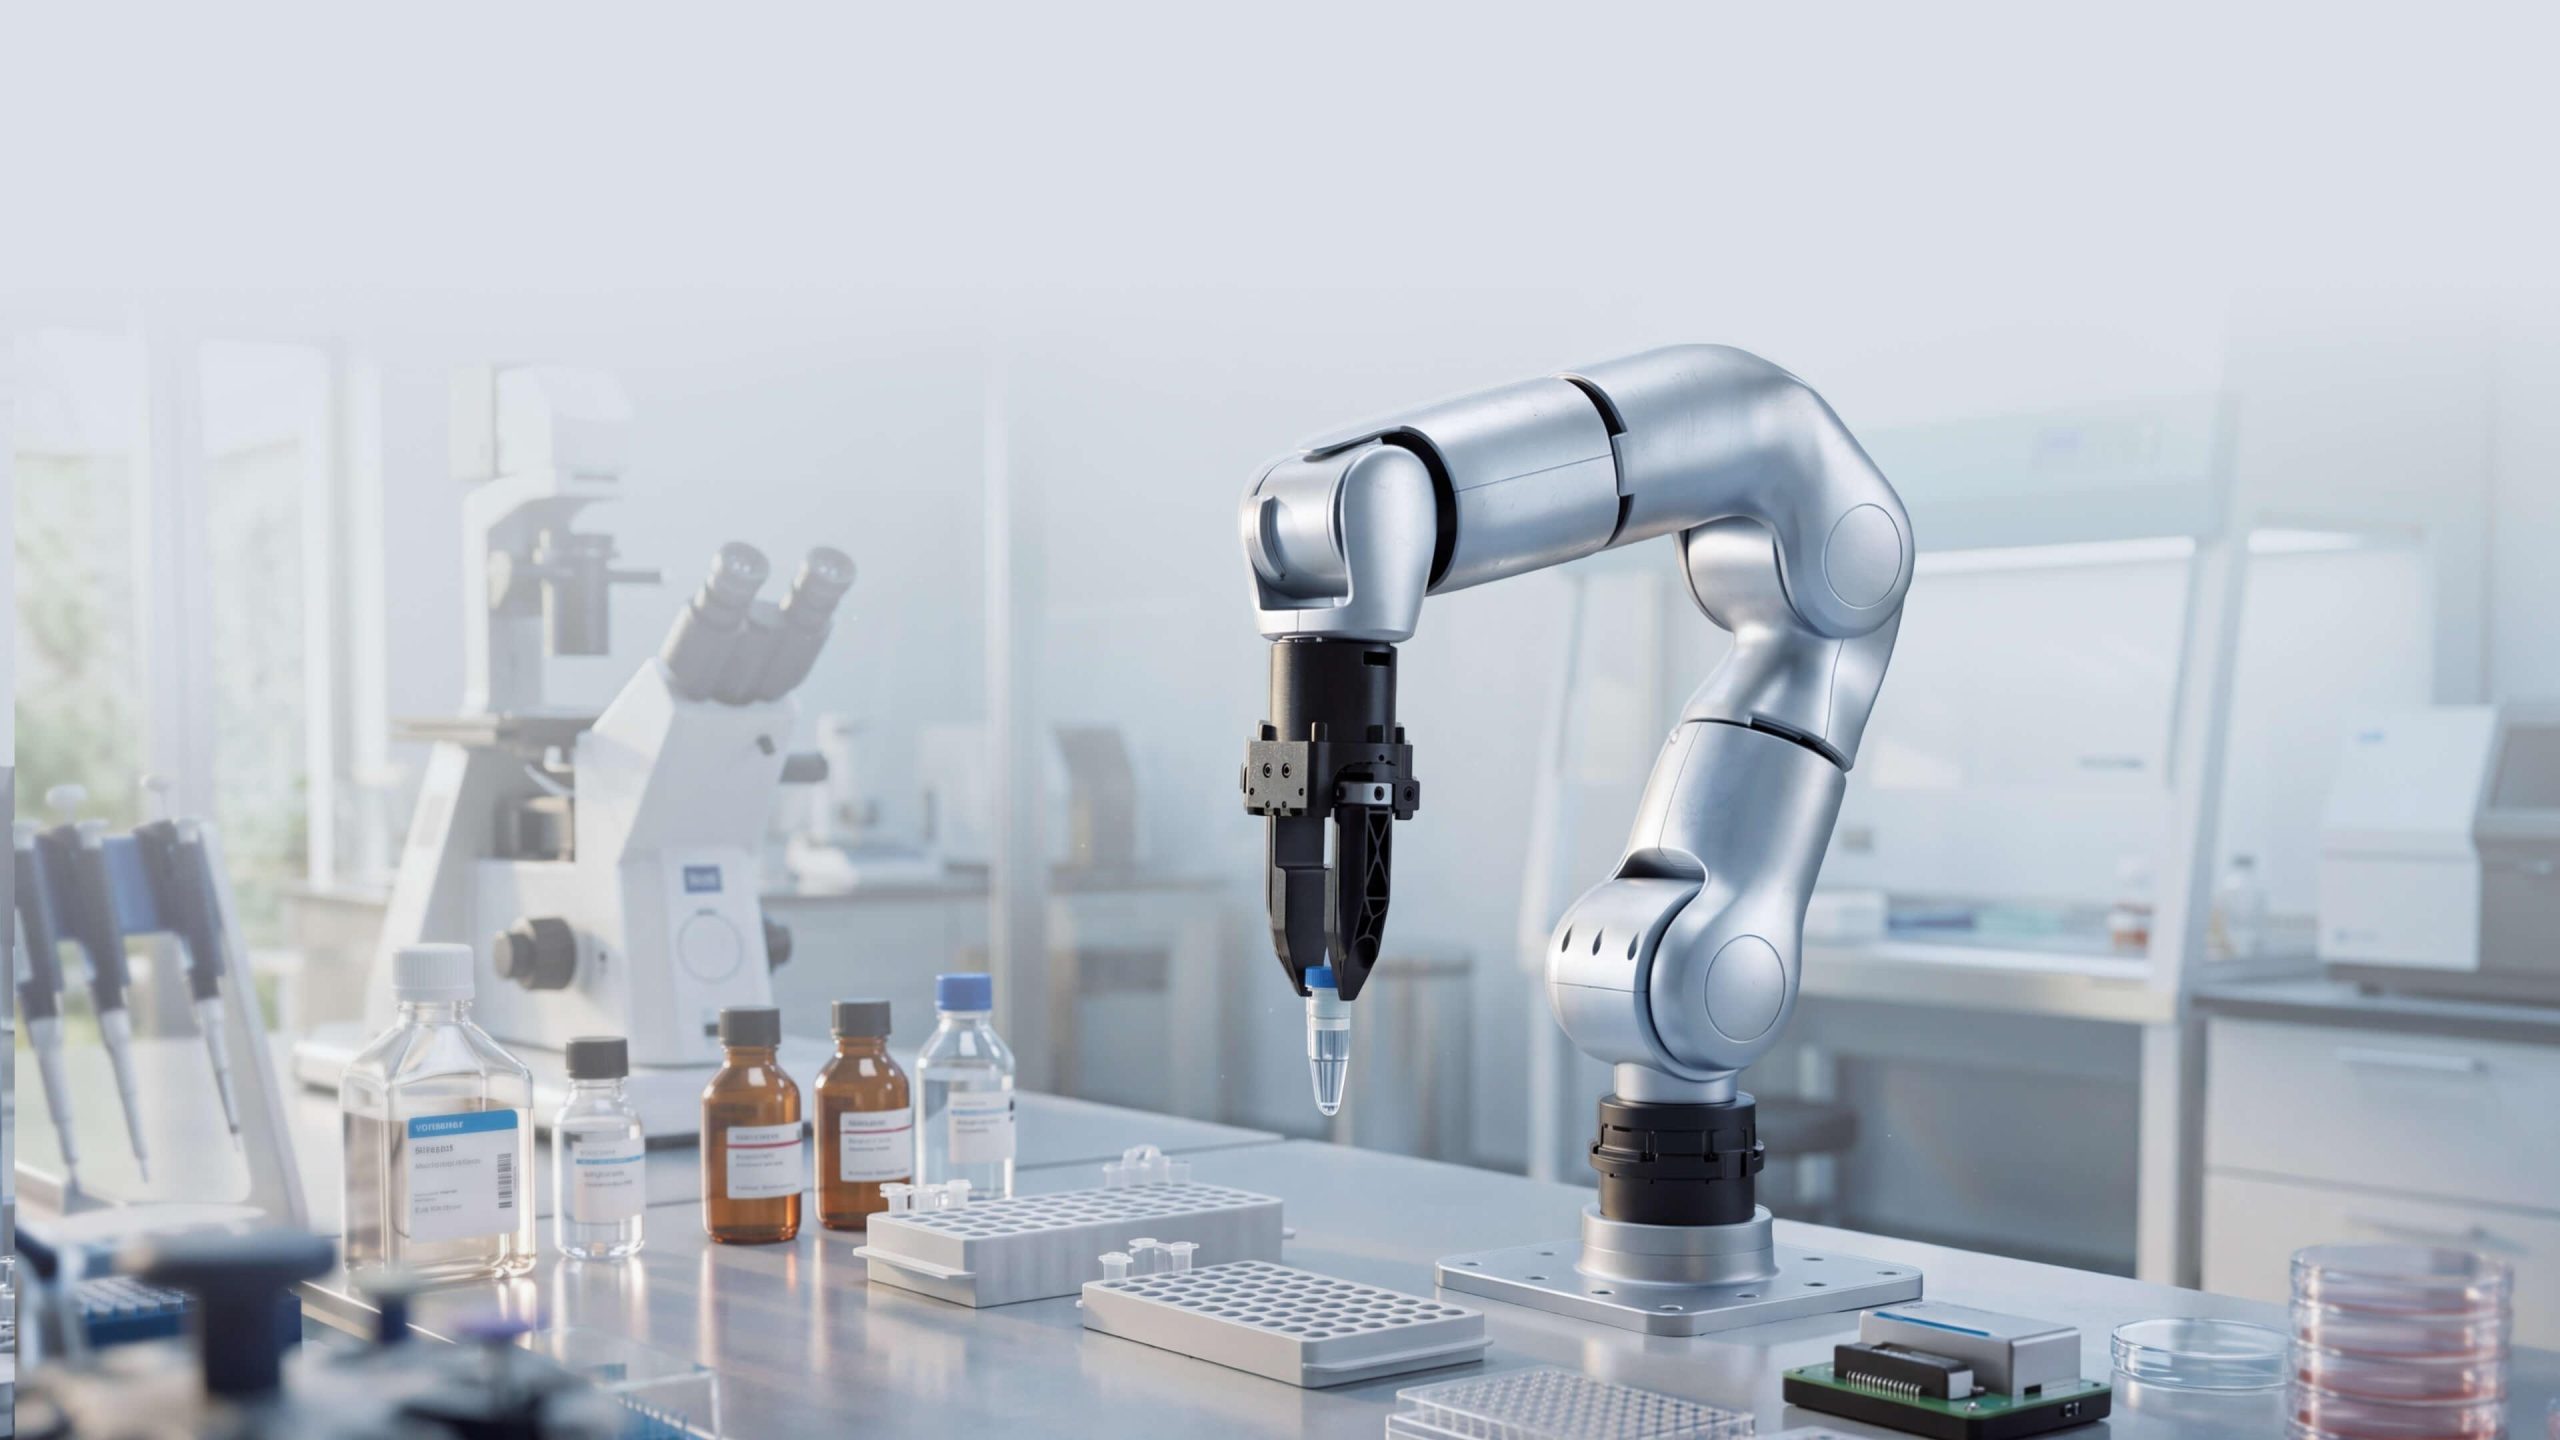
Trợ thủ lý tưởng cho phòng thí nghiệm và giáo dục Unitree

Trợ thủ đắc lực cho Phòng thí nghiệm & Giáo dục

Được tối ưu hóa toàn diện cho đa dạng kịch bản nghiên cứu khoa học và đào tạo giáo dục.

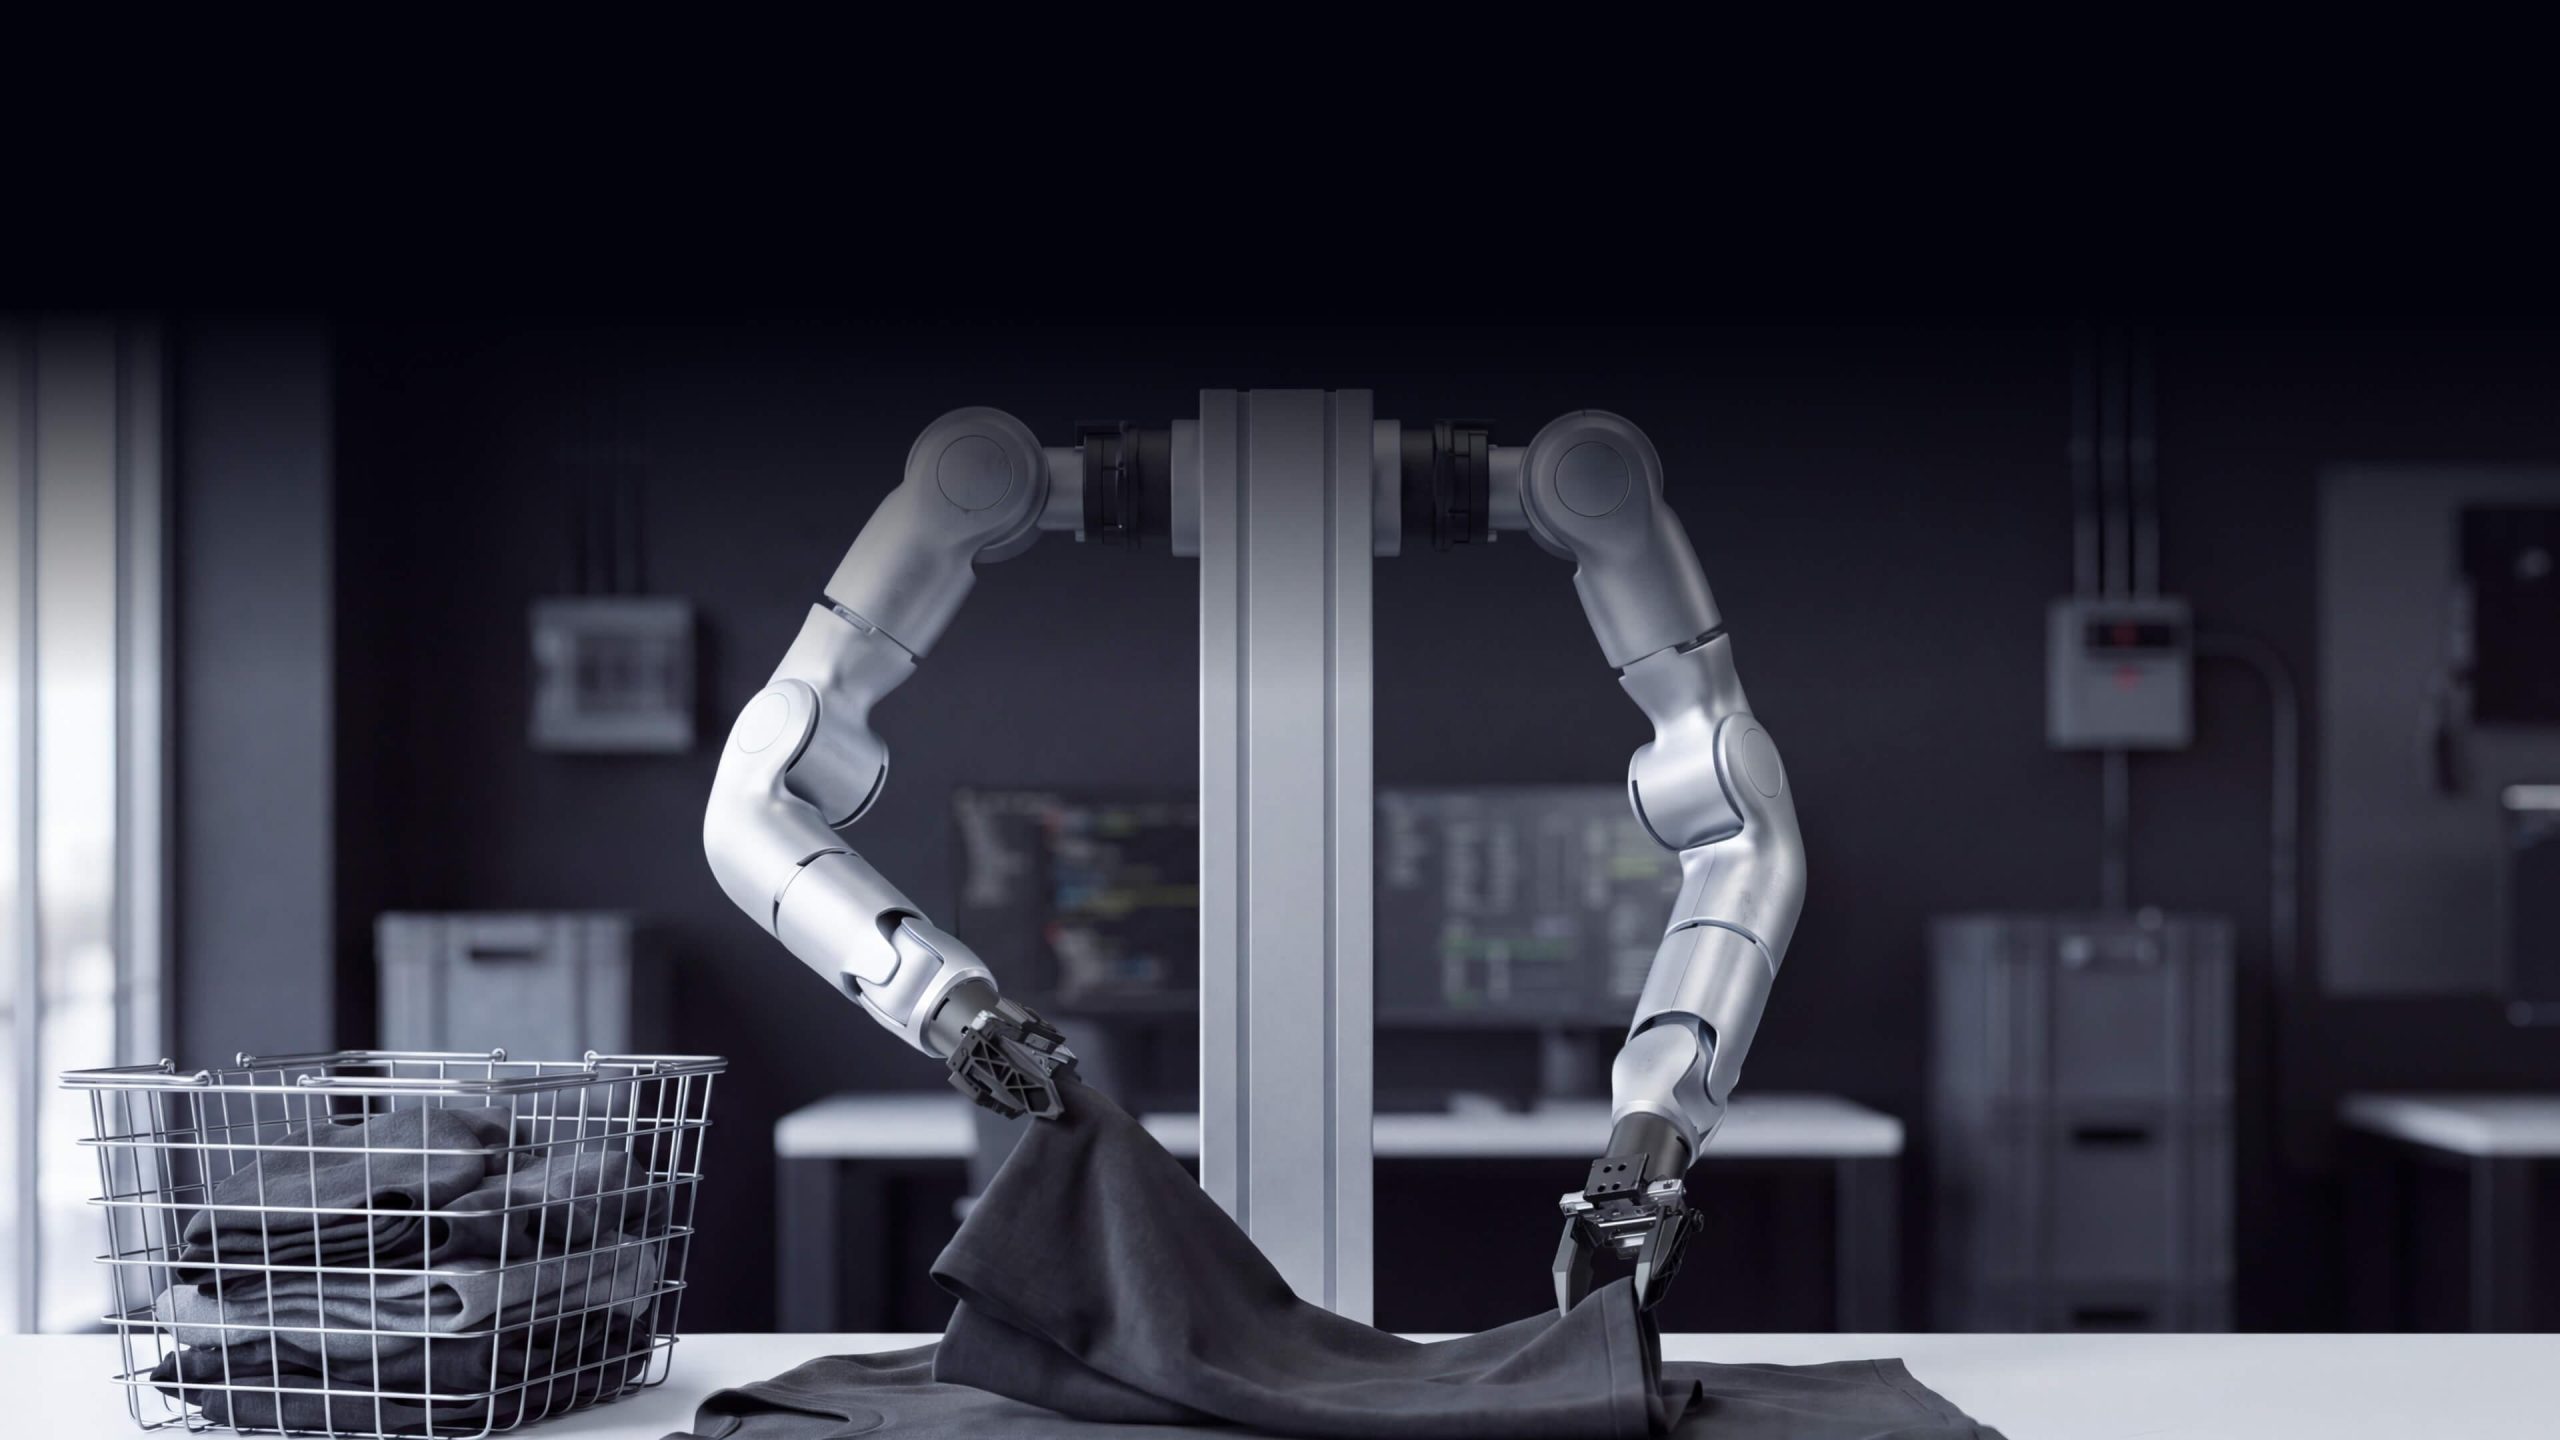
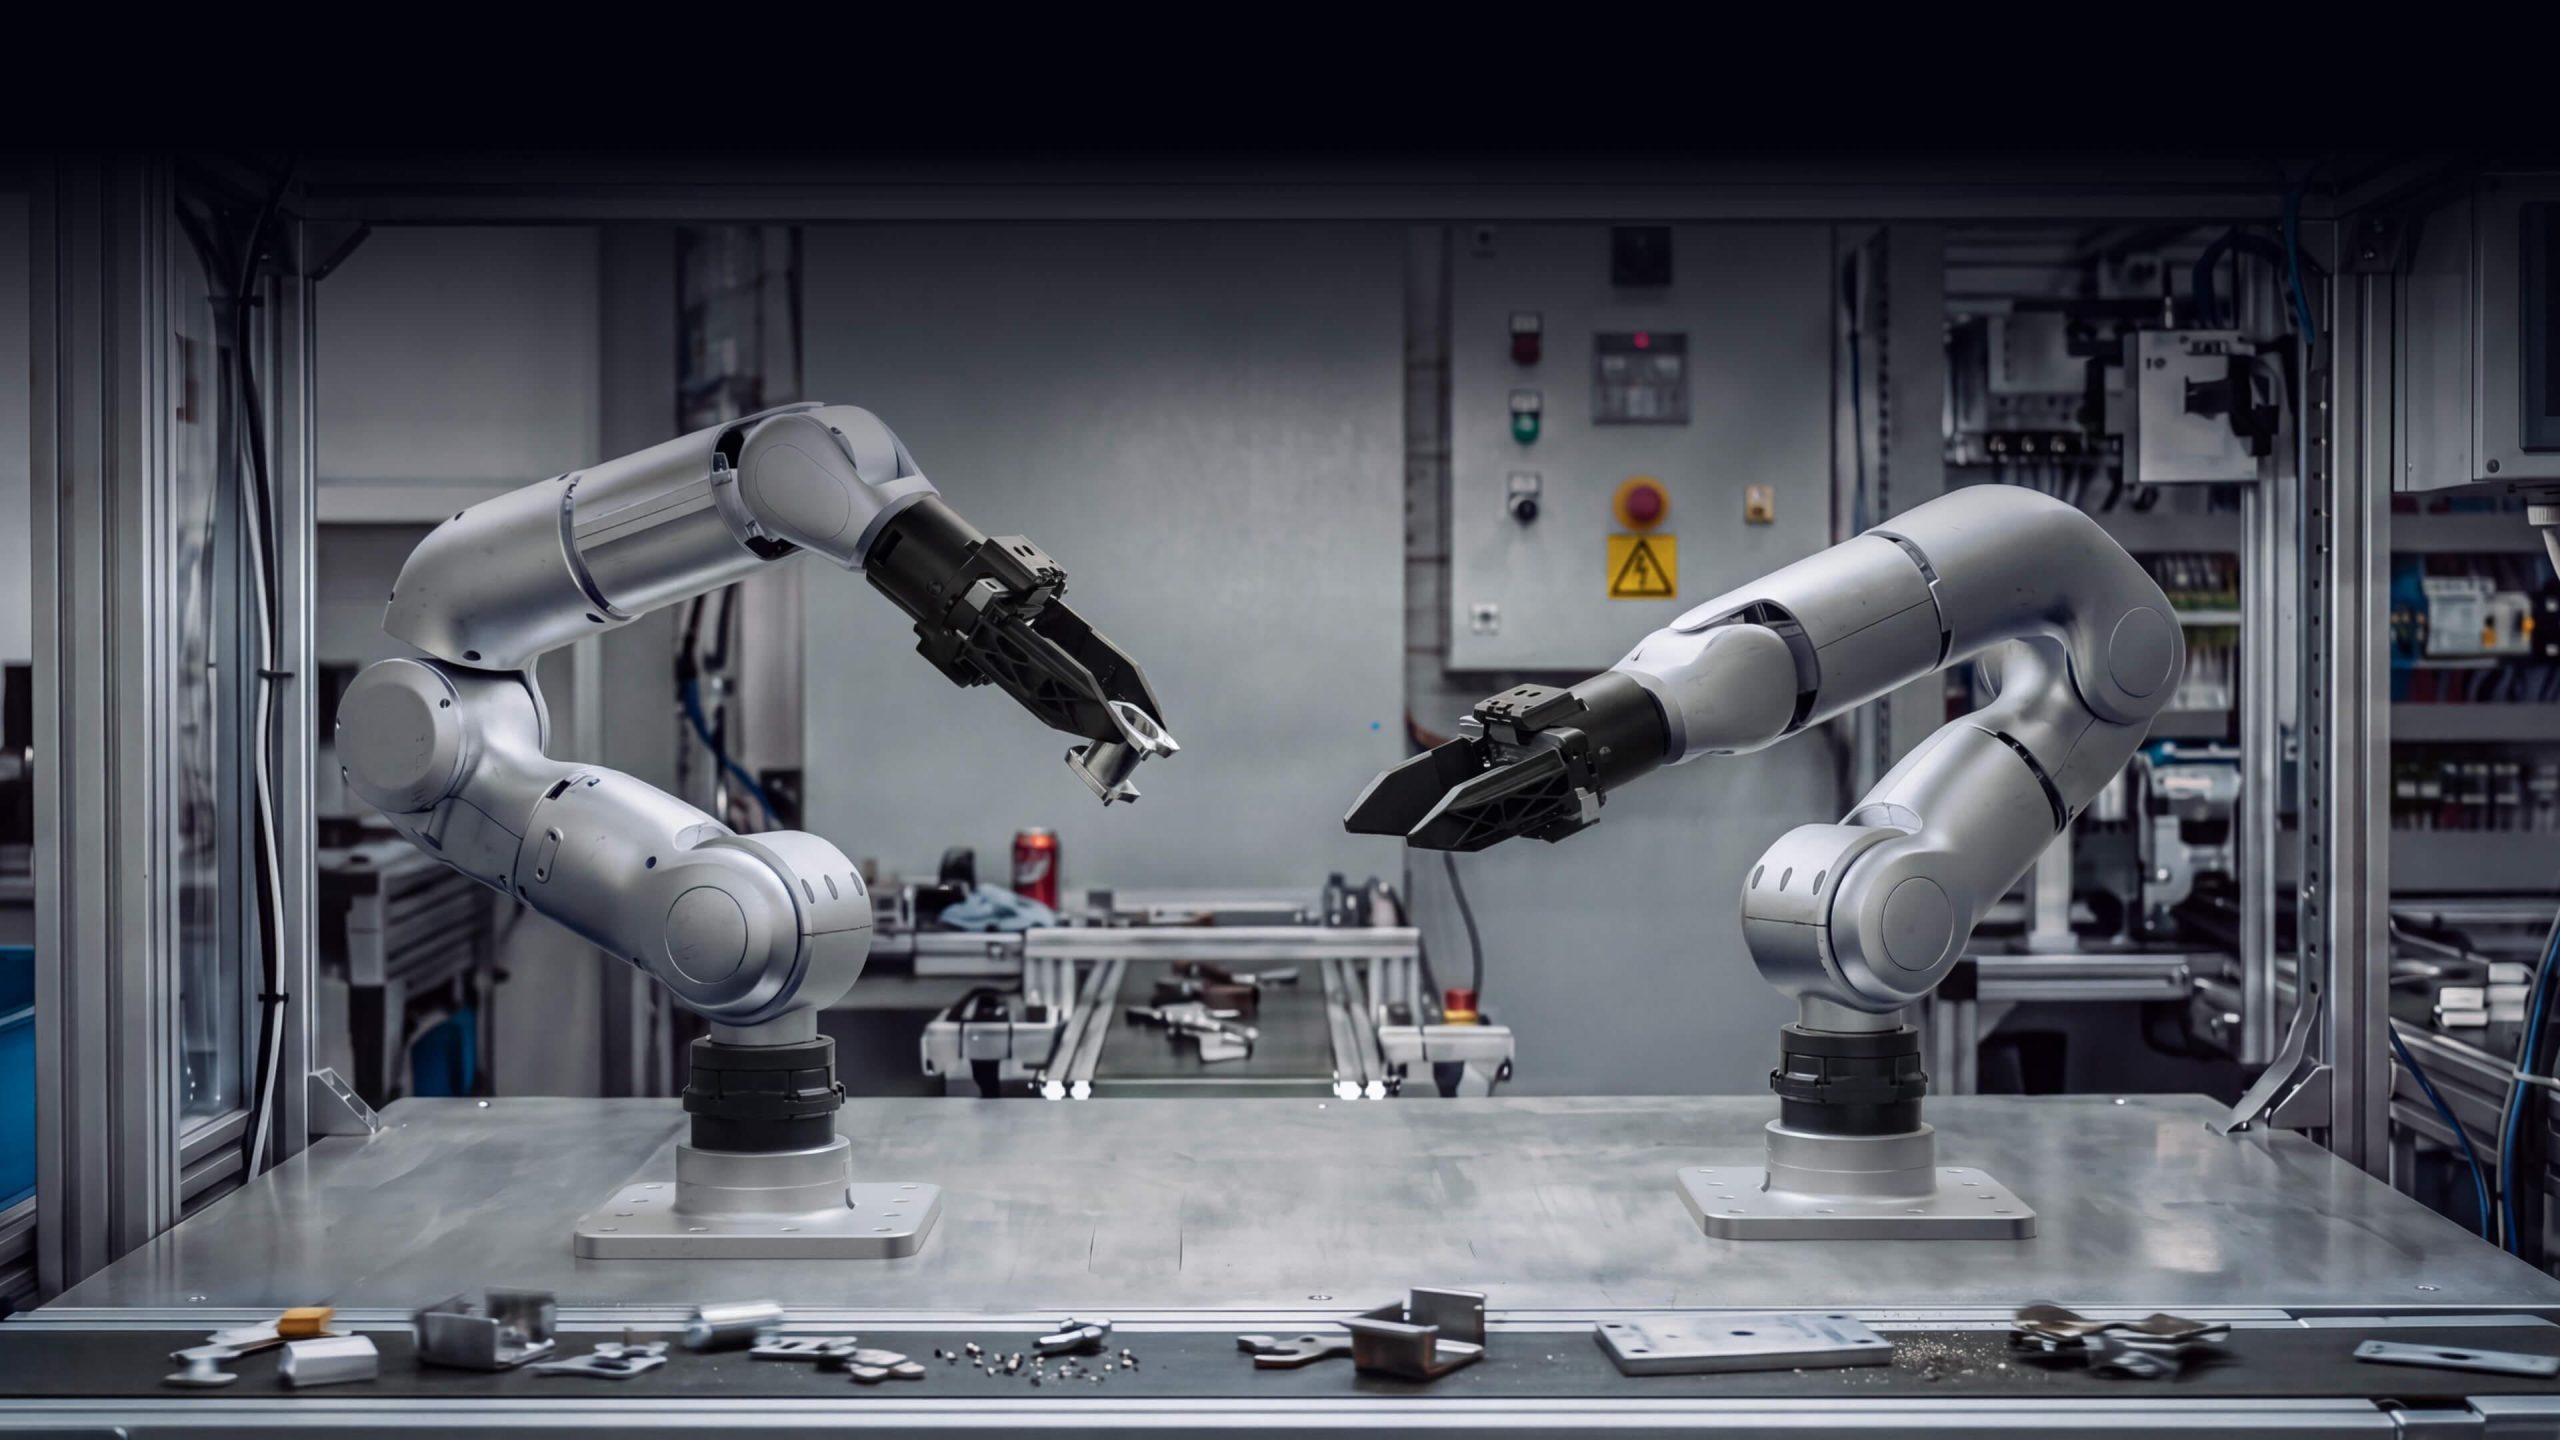
Phối hợp hai cánh tay robot hiệu suất cao Unitree

Phối hợp hai tay – Vận hành hiệu suất cao

Hai cánh tay robot phối hợp nhịp nhàng để thực hiện các tác vụ phân loại vật liệu và lắp ráp chính xác.

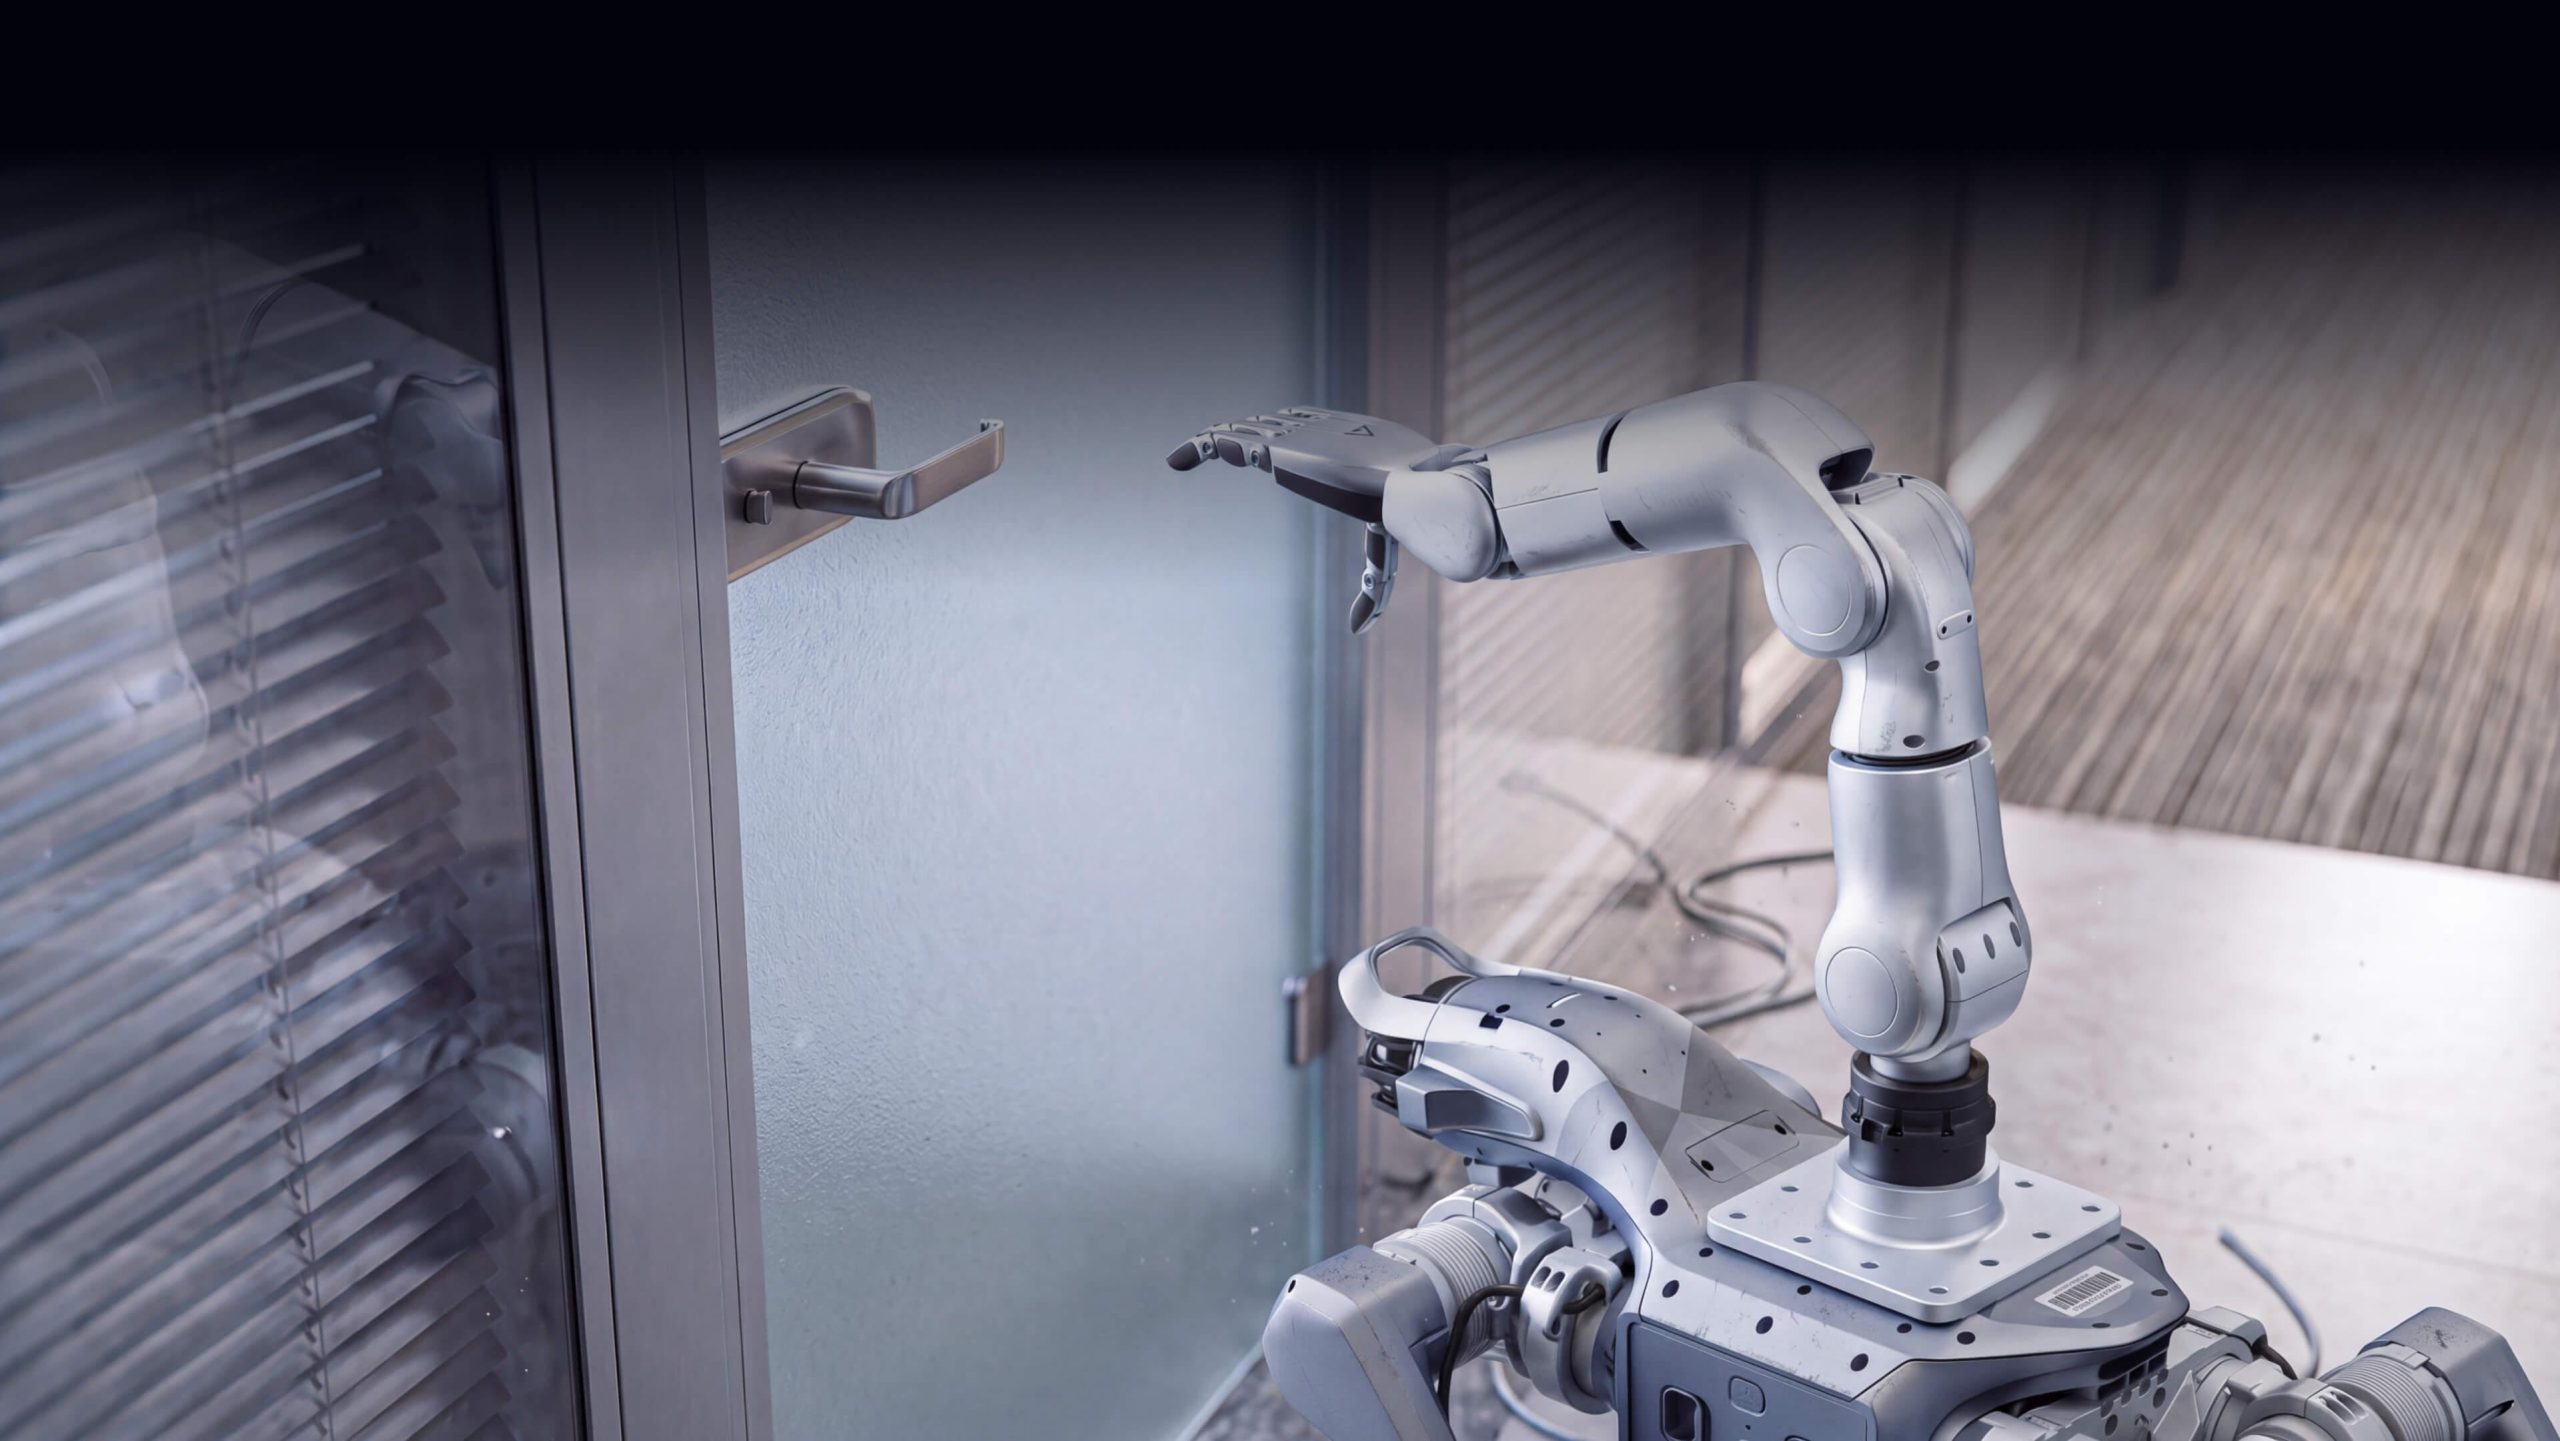
Tương tác thông minh và bảo trì thân robot Unitree

Tương tác thông minh – Tự bảo trì thân robot

Nhiều bậc tự do linh hoạt hỗ trợ thực hiện các thao tác tự bảo trì và tương tác môi trường phức tạp.

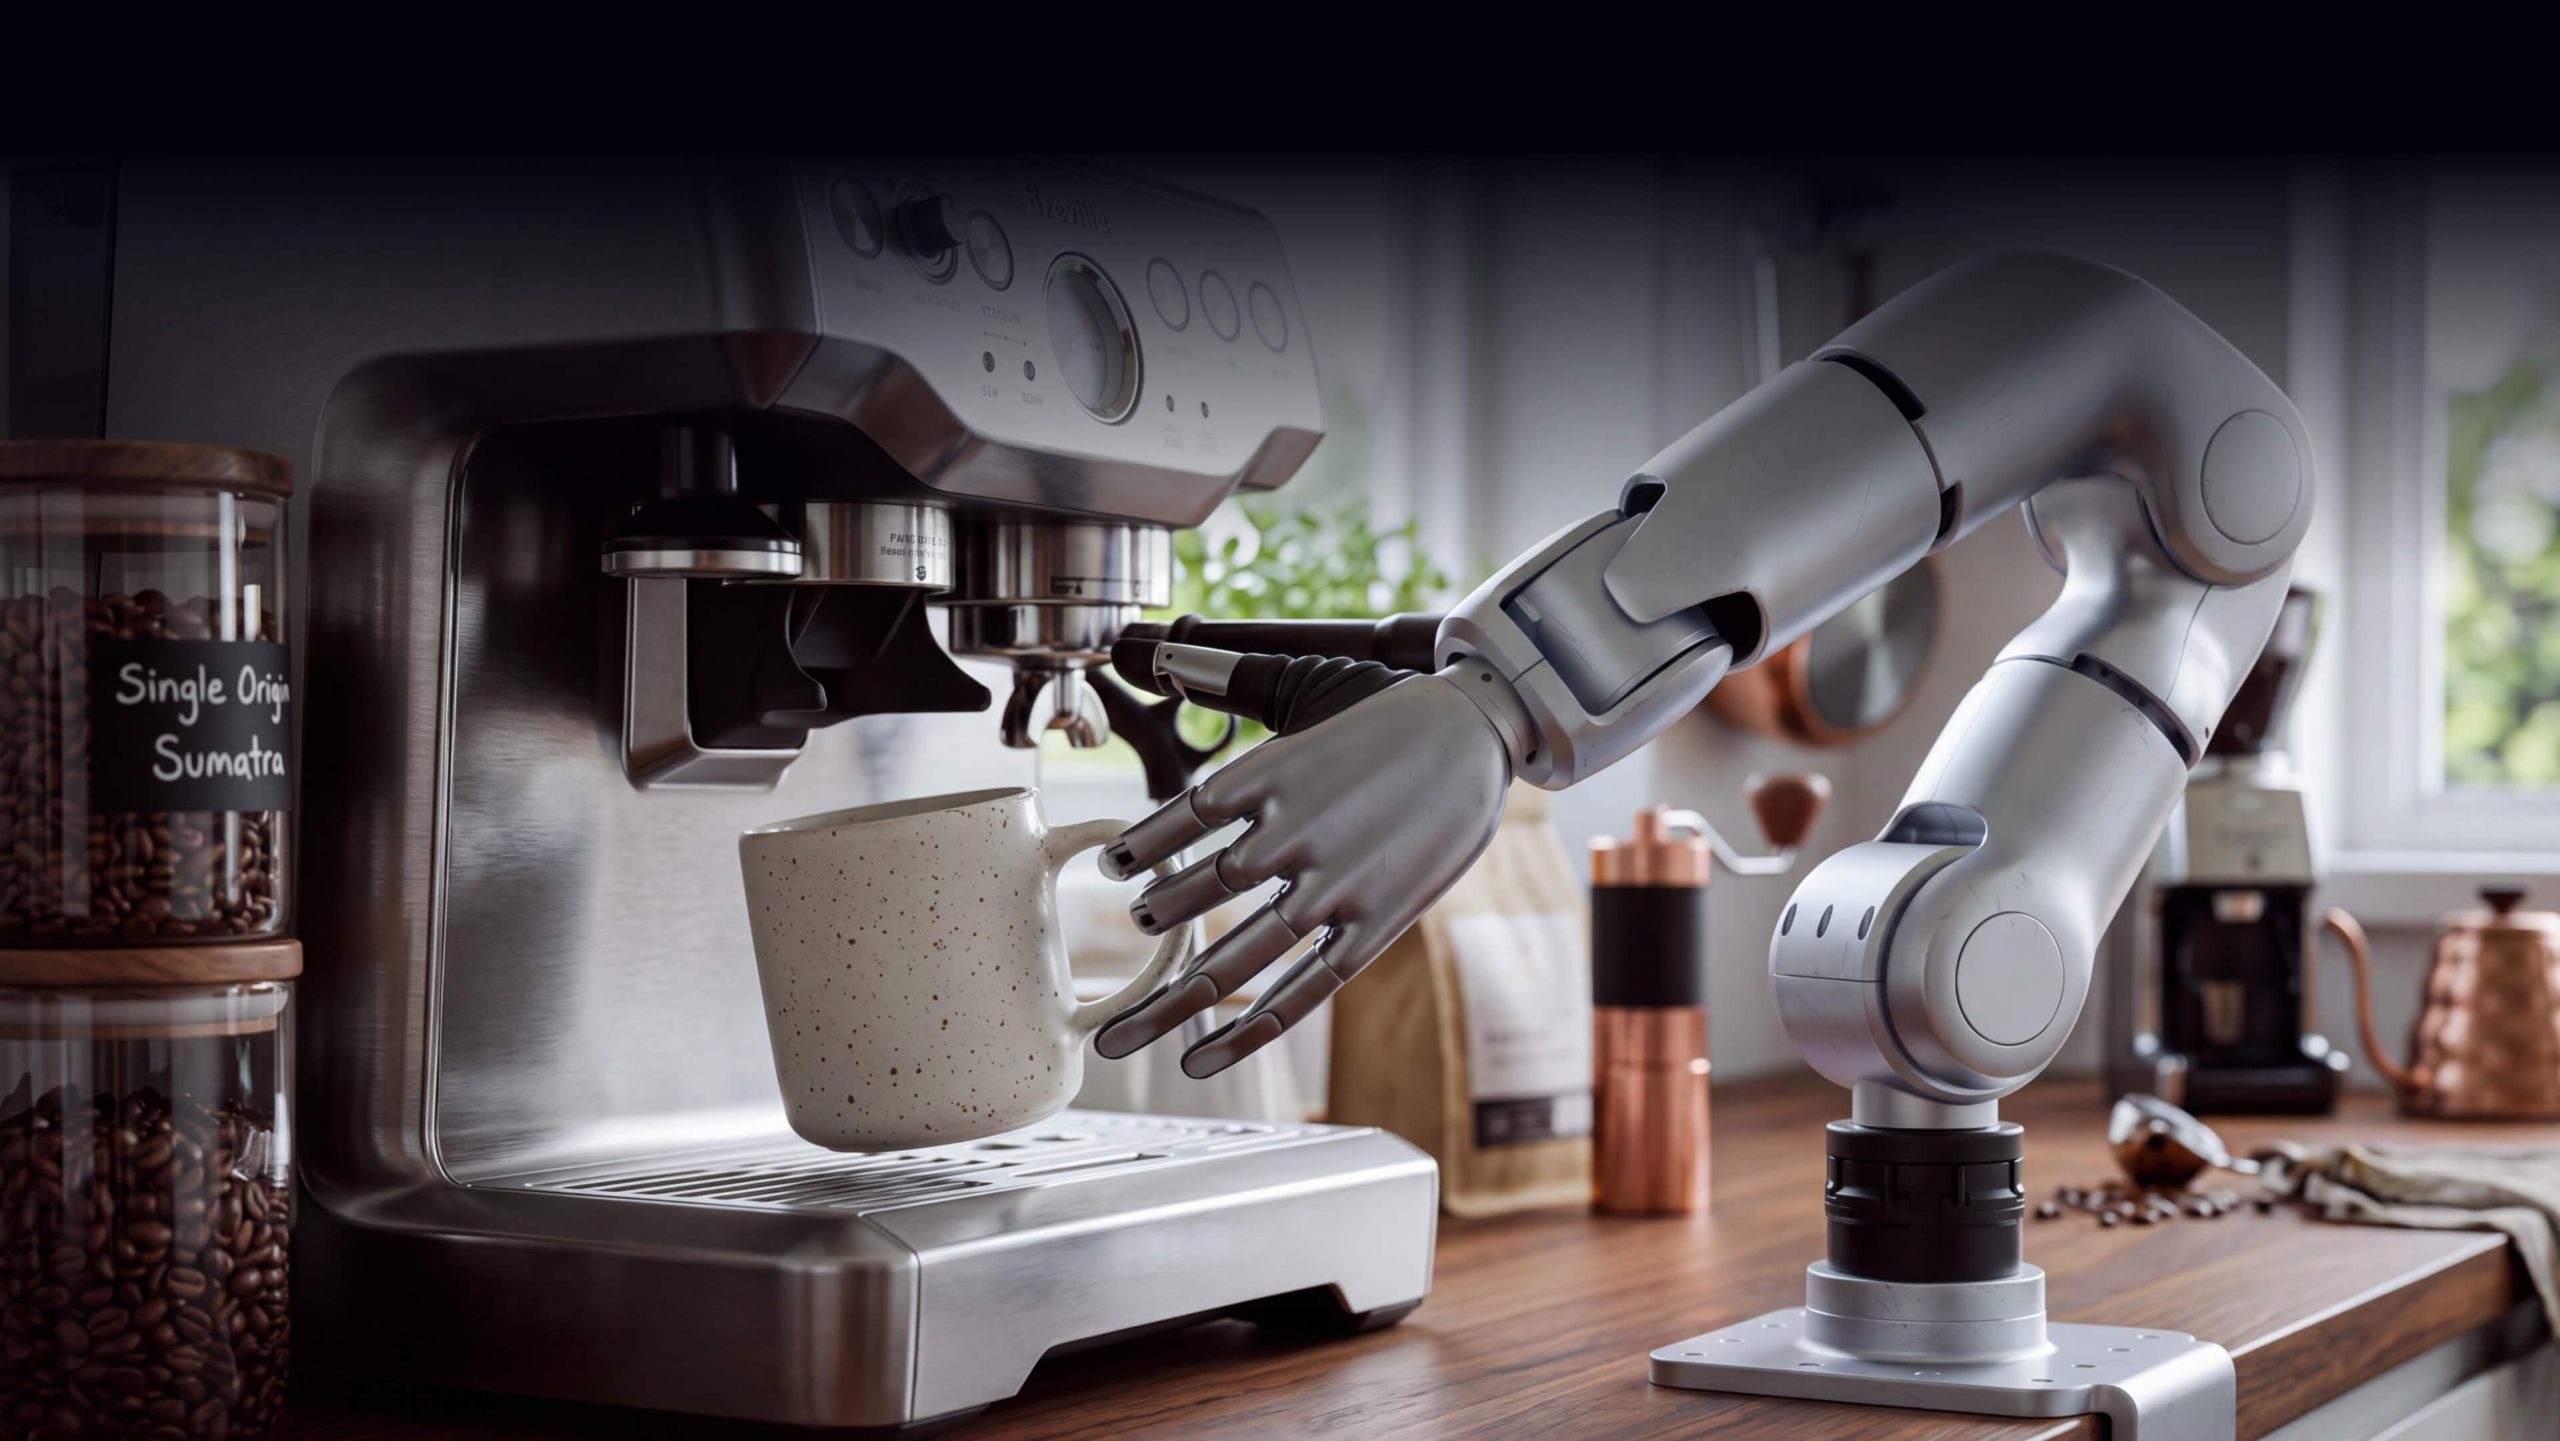
Mô phỏng tác vụ dịch vụ và thao tác thông minh Unitree

Mô phỏng tác vụ dịch vụ – Thao tác thông minh khéo léo

Tái hiện các công việc đời sống thường nhật nhằm khai phá và mở rộng các kịch bản ứng dụng robot dịch vụ trong tương lai.

Thông số kỹ thuật sản phẩm (Product Parameters)

ModelR1 Robotic Arm
Số bậc tự do (Degrees of Freedom)7 trục (7-Axis)
Tải trọng (Payload)2 kg
Tầm với tối đa (Max Reach)650 mm (kèm bàn tay linh hoạt)
Nguồn cấp (Power Requirement)24V – 60V
Cổng giao tiếp (Interfaces)XT30 + CAN485
Hệ điều hành (User OS)Ubuntu
Phản hồi lực & Chống va chạmCó hỗ trợ
Giao diện điều khiển (Control Interface)Điều khiển Vị trí / Lực
Cánh tay robot R1 Unitree
Khớp (Joint)Phạm vi chuyển độngDải mô-men xoắnTốc độ tối đa
J1 / 6010-156° ~ 156°-2.7227 ~ 2.7227> 180°/s
J2 / 60100° ~ 180°0 ~ 3.1416> 180°/s
J3 / 6014-20° ~ 200°-0.3491 ~ 3.491> 180°/s
J4 / 60140° ~ 180°0 ~ 3.1416> 180°/s
J5 / 6014-130° ~ 130°-2.269 ~ 2.269> 180°/s
J6 / 5010-30° ~ 30°-0.524 ~ 0.524> 180°/s
J7 / 5010-90° ~ 90°-1.571 ~ 1.571> 180°/s
[1] Các thông số trên phụ thuộc vào quá trình thử nghiệm thực tế theo yêu cầu ứng dụng (tiêu chuẩn thử nghiệm cánh tay robot có sự sai lệch đáng kể, dẫn đến độ chính xác có thể khác nhau tùy điều kiện kiểm thử).
[2] Do tỷ số giảm tốc của từng khớp tương đối thấp, độ cứng vững kiểm soát vị trí toàn máy của cánh tay robot ở mức giới hạn. Nếu thiếu thuật toán điều khiển tối ưu, có thể phát sinh sai số vị trí và dao động rung lắc trong quá trình chuyển động.
[3] Đây là sản phẩm phục vụ mục đích nghiên cứu và dân sự. Nghiêm cấm mọi hành vi tự ý sửa đổi nguy hiểm hoặc sử dụng cánh tay robot vào các mục đích rủi ro, gây nguy hại.
[4] Vui lòng truy cập trang web chính thức của Unitree Robotics để biết thêm các điều khoản, chính sách liên quan và tuân thủ luật pháp hiện hành.

Đánh giá sản phẩm

Chưa có đánh giá nào dành cho sản phẩm này
Super Sale

Cánh tay robot Unitree 7 trục mô phỏng chuyển động linh hoạt của con người

Liên hệ