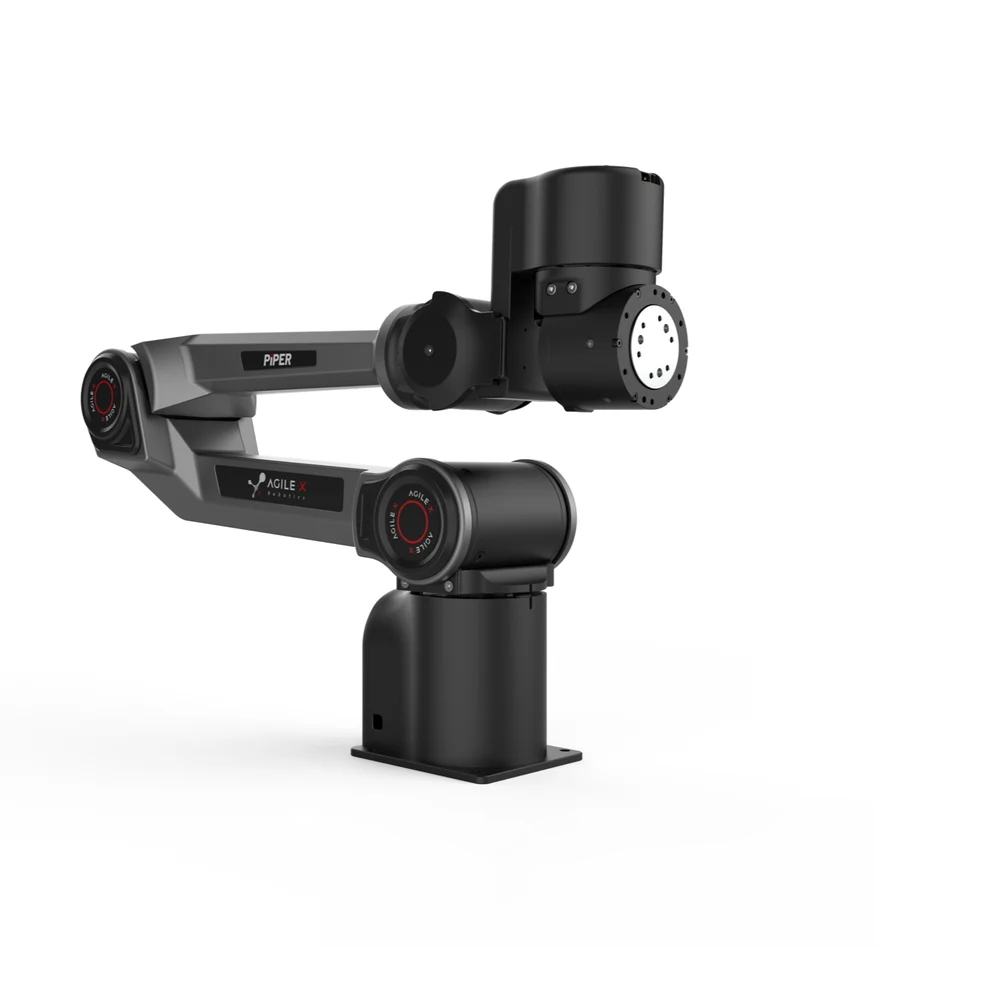
Trang chủ/Robot Agile X/Cánh tay robot/Cánh tay robot 6 trục PiPER-X cho nghiên cứu và phát triển robot

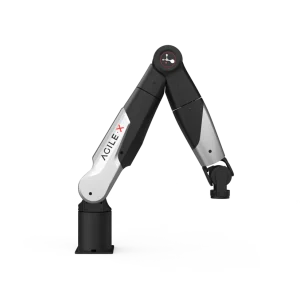
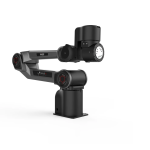
Cánh tay robot 6 trục PiPER-X cho nghiên cứu và phát triển robot

9 Đã bán
Liên hệ

Hậu mãi

  • Bảo hành chính hãng
  • Liên hệ để nhận báo giá ưu đãi cho đại lý và cộng tác viên
  • Liên hệ ngay để kiểm tra tồn kho và đặt hàng

Thông số kỹ thuật

Model PiPER-X
Số bậc tự do 6
Tải trọng 1.5 kg
Trọng lượng 4.5 kg
Độ lặp lại ±0.1 mm
Tầm với 669.59 mm
Điện áp đầu vào DC 24V
Chất liệu Vỏ nhôm & nhựa
Bộ điều khiển Tích hợp sẵn
Giao thức giao tiếp CAN
Phương thức lập trình Dạy học kéo thả / Quỹ đạo ngoại tuyến / API / PC
Cổng giao tiếp ngoại vi Nguồn*1, CAN*1
Kích thước lắp đặt chân đế 70mm * 70mm * M5*4

Bài viết chi tiết

AgileX PiPER-X – Cánh tay robot nghiên cứu 6 bậc tự do linh hoạt và tích hợp nhanh

1.5 KG

Tải trọng (Payload)

669 MM

Tầm với (Reach)

0.1 MM

Độ lặp lại (Repeatability)

Chuyển động cánh tay linh hoạt với khớp cổ tay siêu cơ động

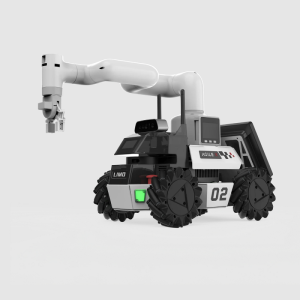
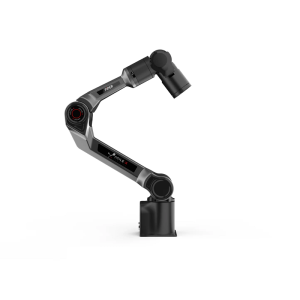
PiPER-X là cánh tay robot 6 bậc tự do (6-DoF) tối ưu cho các nhà phát triển và nghiên cứu thao tác điều khiển. Sở hữu khớp cổ tay linh hoạt cho các định hướng phức tạp cùng khả năng thị phạm trực tiếp trên bàn làm việc giúp thiết lập nhanh chóng, PiPER-X hỗ trợ các đội ngũ rút ngắn tối đa thời gian từ thử nghiệm đến triển khai các tác vụ thực tế có tính lặp lại chuẩn xác.
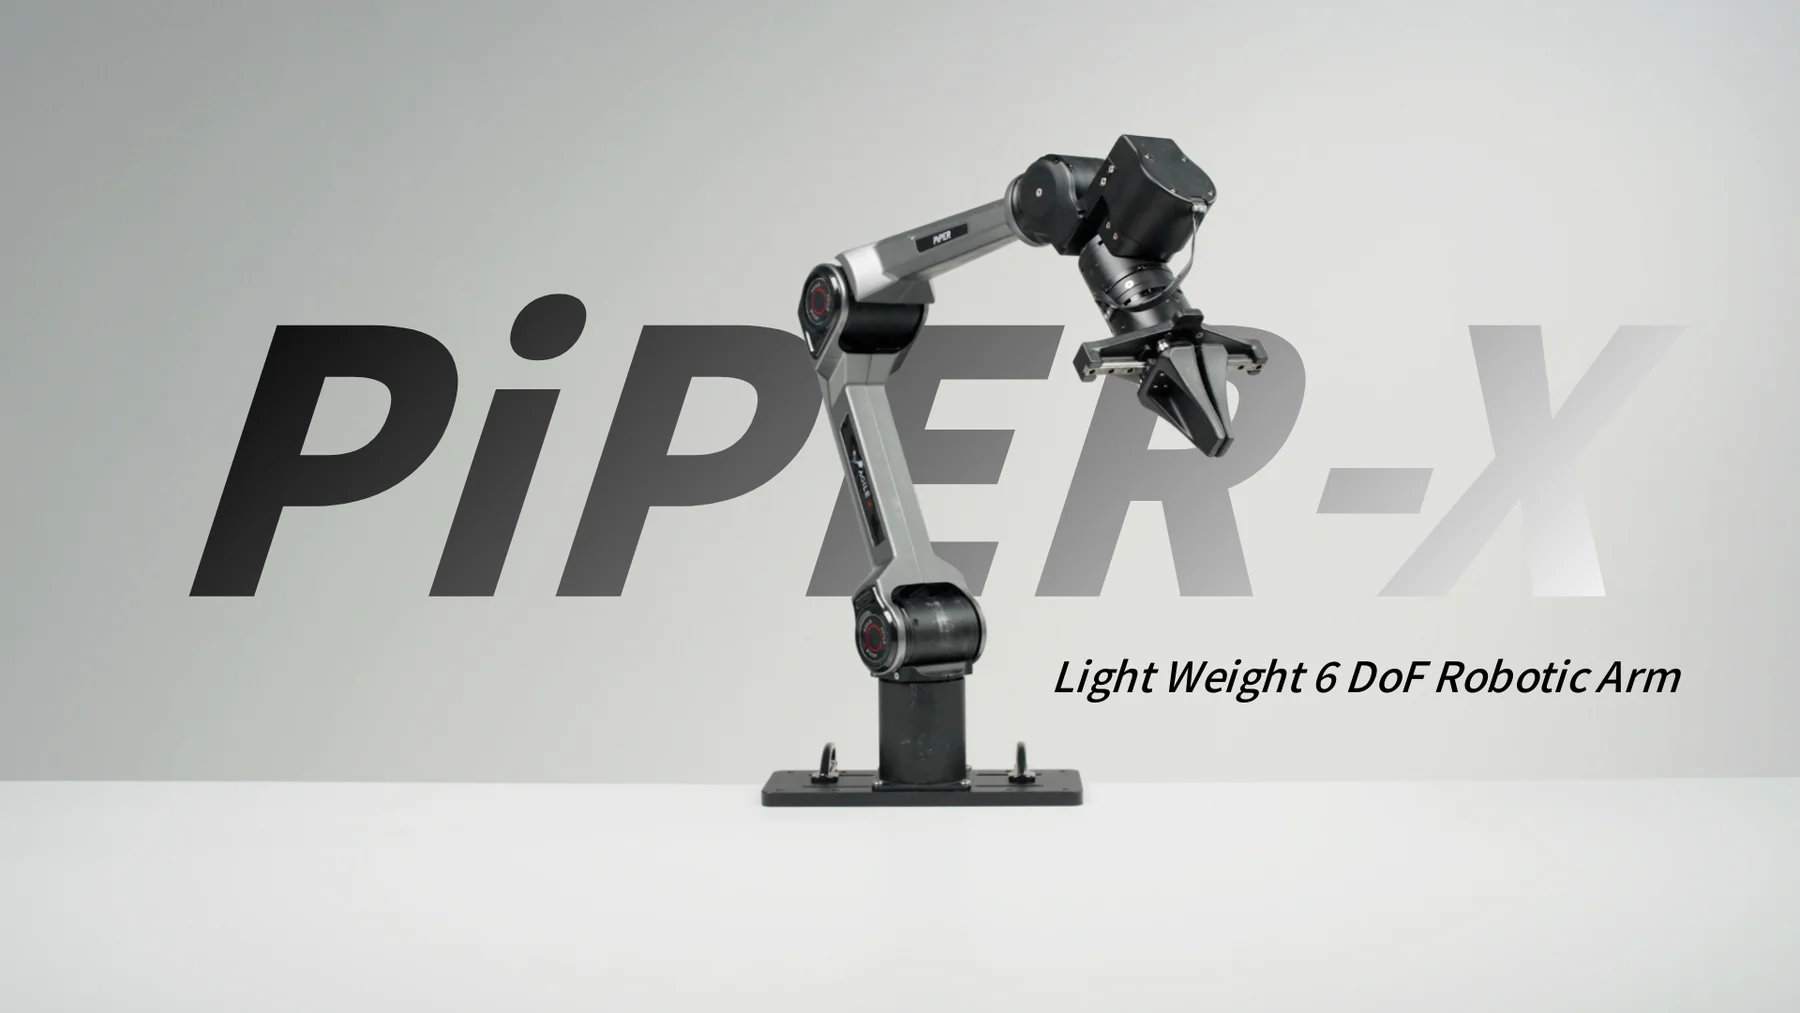
AgileX PiPER-X - Cánh tay robot 6 DoF trọng lượng nhẹ

Chuyển động chính xác, kết quả lặp lại hoàn hảo

PiPER-X mang lại chuyển động mượt mà và được kiểm soát tối ưu cho các tác vụ thao tác có tính lặp lại. Được thiết kế chuyên biệt nhằm duy trì quỹ đạo nhất quán và khả năng định vị chuẩn xác qua từng chu kỳ vận hành — lựa chọn lý tưởng cho các thử nghiệm nghiên cứu và quy trình đánh giá chuẩn mực.

Chuyển động chính xác, kết quả lặp lại hoàn hảo - AgileX PiPER-X
Phần mềm điều khiển trực quan, tái hiện dễ dàng - AgileX PiPER-X

Thị phạm qua phần mềm máy chủ, tái hiện dễ dàng

Dạy chuyển động trực tiếp thông qua phần mềm máy chủ với quy trình hướng dẫn rõ ràng, trực quan. Ghi lại các tư thế chủ chốt hoặc toàn bộ quỹ đạo và tái hiện một cách đồng nhất — giúp quá trình xây dựng các thực nghiệm điều khiển diễn ra nhanh hơn và tái lập dễ dàng hơn.

Điều khiển qua ROS/SDK, sẵn sàng cho lập trình viên

Làm chủ PiPER-X thông qua quy trình làm việc trên ROS hoặc bộ công cụ SDK/API để tùy biến theo nhu cầu riêng. Tự xây dựng đường ống xử lý hoàn chỉnh — từ các lệnh điều khiển chuyển động đến các tập lệnh tác vụ phức tạp — giúp bạn tạo mẫu thử nghiệm nhanh hơn và tối ưu hóa quy trình với độ tin cậy tuyệt đối.

Điều khiển qua ROS/SDK - AgileX PiPER-X
Cổ tay linh hoạt, chuyển động cơ động - AgileX PiPER-X

Khớp cổ tay linh hoạt, chuyển động cơ động

Khớp cổ tay siêu linh hoạt cho phép chuyển đổi hướng nhanh chóng và thao tác điều khiển đa góc độ — giải pháp lý tưởng cho các tác vụ đòi hỏi căn chỉnh chính xác, lắp ghép linh kiện và thao tác trong không gian chật hẹp.

Đánh giá sản phẩm

Chưa có đánh giá nào dành cho sản phẩm này
Super Sale

Cánh tay robot 6 trục PiPER-X cho nghiên cứu và phát triển robot

Liên hệ